
Объект: SX13D

Библиотека: Mechanics1D
Имя на уровне решателя: Mechanics1D.SX13D
Аннотация: Упругая связь, позволяющая передать перемещение между одномерным и пространственным элементами вокруг заданной пространственной оси
Обозначение: 
Порты (степени свободы) компонента:
№ |
Обозначение порта |
Тип |
Наименование порта |
|---|---|---|---|
1 |
Port1 |
MECH1D_T |
1D механический порт, 1d узел перемещения. Первый элемент |
2 |
Port2 |
MECH3D |
3D механический порт, 3d узел. Второе тело |
Пользовательские параметры модели:
№ |
Параметр |
Тип |
Описание |
Единица |
Значение по умолч. |
|---|---|---|---|---|---|
1 |
Flag |
int |
Признак следящей нагрузки |
1 |
|
2 |
K |
real |
Жесткость связи, Н/м |
N/m |
1e6 |
3 |
pointA |
pXYZ |
Координаты первой точки вектора линейного перемещения, м |
m |
0,0,0 |
4 |
pointB |
pXYZ |
Координаты второй точки вектора линейного перемещения, м |
m |
1,0,0 |
Расчетные и измеряемые величины:
№ |
Параметр |
Описание |
Единица |
|---|---|---|---|
1 |
V_LinearSpeed1 |
Линейная скорость на порте; |
m/s |
2 |
A_LinearAcceleration1 |
Линейное ускорение на порте, производная функция от линейной скорости ; |
m/s**2 |
3 |
X_LinerMotion1 |
Линейное перемещение, интегральная функция от линейной скорости; |
m |
4 |
S_Force1 |
Сила на порте ; |
N |
5 |
V_Tx_LinearSpeed2 |
Tx-составляющая линейной скорости на порте; |
m/s |
6 |
V_Ty_LinearSpeed2 |
Ty-составляющая линейной скорости на порте; |
m/s |
7 |
V_Tz_LinearSpeed2 |
Tz-составляющая линейной скорости на порте; |
m/s |
8 |
V_Rx_AngularSpeed2 |
Rx-составляющая угловой скорости на порте; |
rad/s |
9 |
V_Ry_AngularSpeed2 |
Ry-составляющая угловой скорости на порте; |
rad/s |
10 |
V_Rz_AngularSpeed2 |
Rz-составляющая угловой скорости на порте; |
rad/s |
11 |
ROUT_LinearSpeed2 |
Модуль вектора линейной скорости на порте; |
m/s |
12 |
S_Tx_Force2 |
Tx-составляющая силы на порте |
N |
13 |
S_Ty_Force2 |
Ty-составляющая силы на порте |
N |
14 |
S_Tz_Force2 |
Tz-составляющая силы на порте |
N |
15 |
S_Rx_Torque2 |
Rx-составляющая момента на порте |
N*m |
16 |
S_Ry_Torque2 |
Ry-составляющая момента на порте |
N*m |
17 |
S_Rz_Torque2 |
Rz-составляющая момента на порте |
N*m |
18 |
ROUT_Force2 |
Модуль вектора силы на порте |
N |
19 |
A_Tx_LinearAcceleration2 |
Tx-составляющая линейного ускорения на порте |
m/s**2 |
20 |
A_Ty_LinearAcceleration2 |
Ty-составляющая линейного ускорения на порте |
m/s**2 |
21 |
A_Tz_LinearAcceleration2 |
Tz-составляющая линейного ускорения на порте |
m/s**2 |
22 |
A_Rx_AngularAcceleration2 |
Rx-составляющая углового ускорения на порте; |
rad/s**2 |
23 |
A_Ry_AngularAcceleration2 |
Ry-составляющая углового ускорения на порте; |
rad/s**2 |
24 |
A_Rz_AngularAcceleration2 |
Rz-составляющая углового ускорения на порте; |
rad/s**2 |
25 |
ROUT_LinearAcceleration2 |
Модуль вектора линейного ускорения на порте; |
m/s**2 |
26 |
X_Tx_LinerMotion2 |
Tx-составляющая линейного перемещения на порте |
m |
27 |
X_Ty_LinerMotion2 |
Ty-составляющая линейного перемещения на порте |
m |
28 |
X_Tz_LinerMotion2 |
Tz-составляющая линейного перемещения на порте |
m |
29 |
X_Rx_AngularMotion2 |
Rx-составляющая углового перемещения на порте; |
rad |
30 |
X_Ry_AngularMotion2 |
Ry-составляющая углового перемещения на порте; |
rad |
31 |
X_Rz_AngularMotion2 |
Rz-составляющая углового перемещения на порте; |
rad |
32 |
ROUT_LinerMotion2 |
Модуль вектора линейного перемещения на порте ; |
m |
Пример использования компонента
Упругая связь, позволяющая передать перемещение между одномерным и пространственным элементами вдоль заданной пространственной оси (SX13D)
Модель представляет собой систему, в которой линейное перемещение передаётся между одномерным (1D) и пространственным (3D) элементами с помощью упругой связи. Передача осуществляется вдоль заданного направления, определяемого двумя точками в пространстве. На первом порту (1D механический порт, узел перемещения) к системе приложена сила величиной 10000 Н. В этом же узле находится масса 0.5 кг. Под действием силы формируется поступательное движение, параметры которого контролируются с помощью датчиков перемещения X2 и скорости V2. Упругая связь передаёт перемещение от одномерного элемента к пространственному, создавая упругое усилие, пропорциональное относительному смещению между элементами вдоль заданной оси. На втором порту (3D механический порт, пространственный узел) расположен пространственный инерционный элемент массой 0.1 кг. Этот элемент воспринимает передаваемое перемещение. В данном узле также установлены датчики перемещения X1 и скорости V1 для контроля движения. Направление передачи движения задаётся двумя точками, которые определяют вектор линейного перемещения в пространстве. Таким образом, модель позволяет исследовать передачу поступательного движения через упругую связь между одномерной и пространственной системами и оценить влияние жёсткости связи на динамику движения.
Датчики перемещения X1, X2 - измеряют перемещение объектов MJ3D1, M1D. Датчики скорости V1, V2 - измеряют скорость движения объектов MJ3D1, M1D.
Начальные данные:
Схема теста
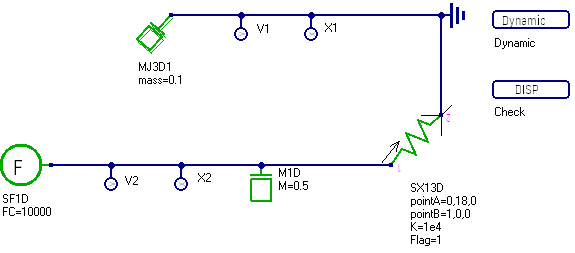
Рисунок 1 - Схема теста
График результата теста
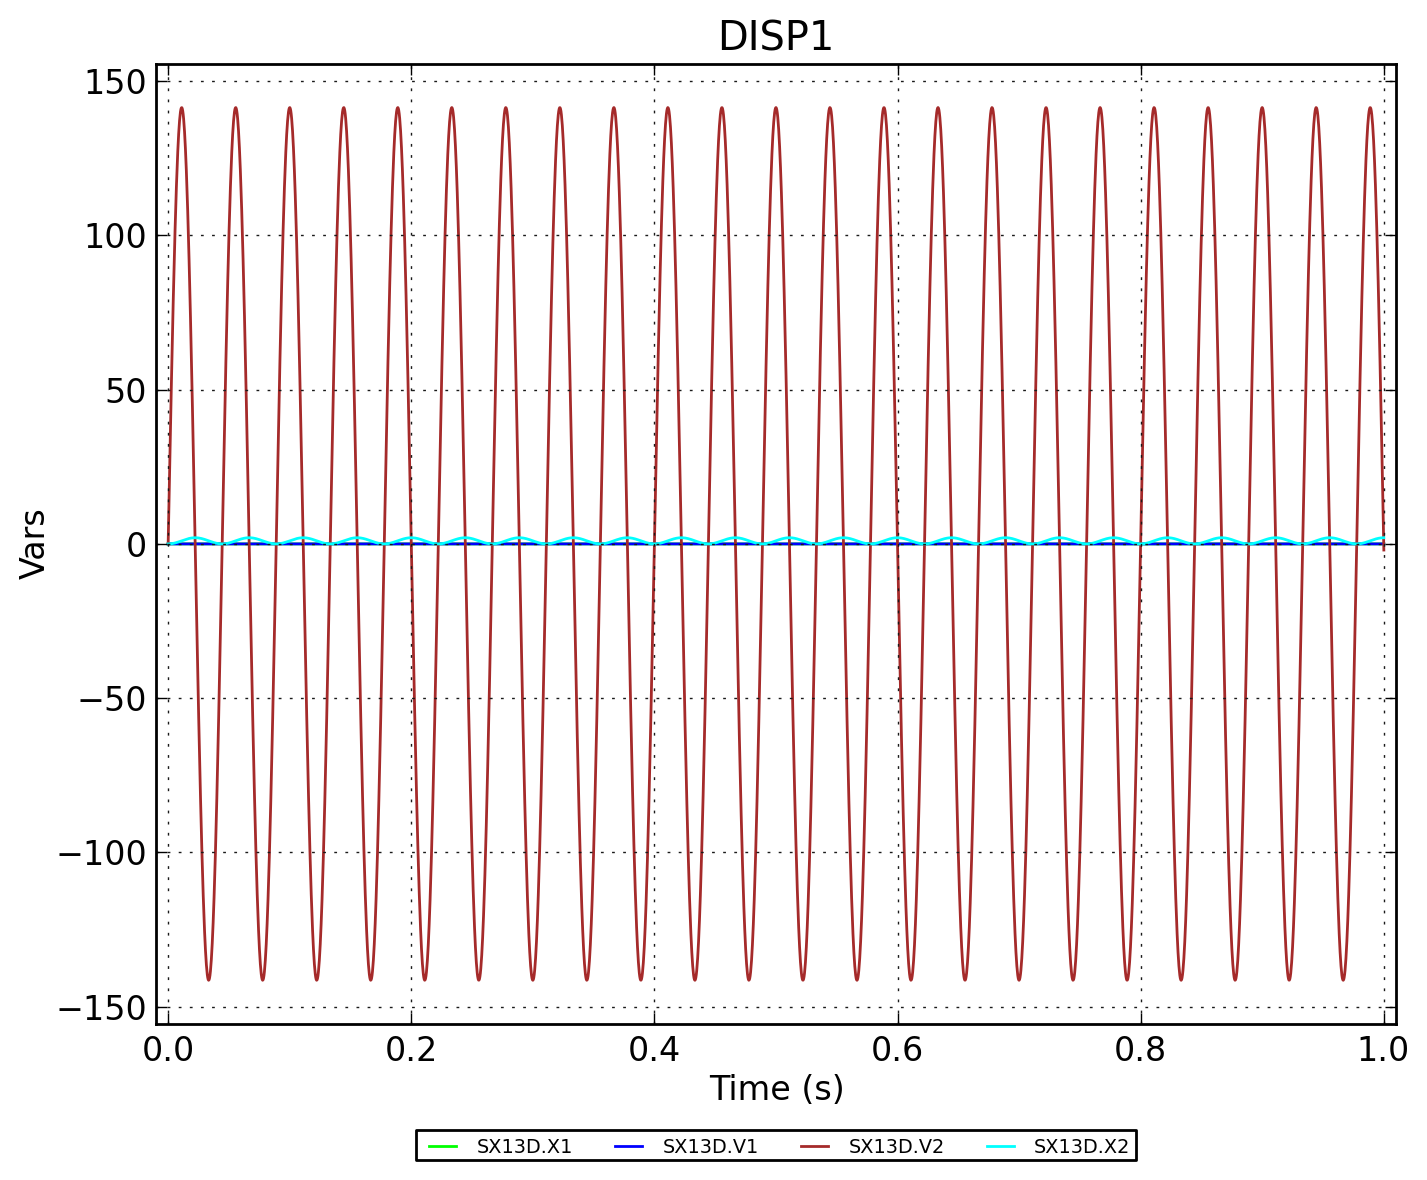
Рисунок 2 - SX13D.Check