
Объект: UPRL

Библиотека: Mechanics1D
Имя на уровне решателя: Mechanics1D.UPRL
Аннотация: Одномерное упругое контактное взаимодействие между двумя телами
Обозначение: 
Порты (степени свободы) компонента:
№ |
Обозначение порта |
Тип |
Наименование порта |
|---|---|---|---|
1 |
Port1 |
MECH1D_T |
1D механический порт, узел1 |
2 |
Port2 |
MECH1D_T |
1D механический порт, узел2 |
Пользовательские параметры модели:
№ |
Параметр |
Тип |
Описание |
Единица |
Значение по умолч. |
|---|---|---|---|---|---|
1 |
Delta |
real |
Начальная величина зазора. За положительное принимается направление от порта с точкой к порту без точки, м |
m |
0.0 |
2 |
K |
real |
Контактная жесткость, Н/м |
N/m |
1e6 |
Расчетные и измеряемые величины:
№ |
Параметр |
Описание |
Единица |
|---|---|---|---|
1 |
V_LinearSpeed1 |
Линейная скорость на порте; |
m/s |
2 |
A_LinearAcceleration1 |
Линейное ускорение на порте, производная функция от линейной скорости ; |
m/s**2 |
3 |
X_LinerMotion1 |
Линейное перемещение, интегральная функция от линейной скорости; |
m |
4 |
S_Force1 |
Сила на порте ; |
N |
5 |
V_LinearSpeed2 |
Линейная скорость на порте; |
m/s |
6 |
A_LinearAcceleration2 |
Линейное ускорение на порте, производная функция от линейной скорости ; |
m/s**2 |
7 |
X_LinerMotion2 |
Линейное перемещение, интегральная функция от линейной скорости; |
m |
8 |
S_Force2 |
Сила на порте ; |
N |
Пример использования компонента
Одномерное упругое контактное взаимодействие между двумя телами (UPRL)
Модель представляет собой систему из двух тел массой по 1 кг, взаимодействующих через элемент упругого контактного взаимодействия. Движение каждого тела описывается одной степенью свободы. На первое тело с одной стороны подаётся внешняя сила, вызывающие его движение. Второе тело со стороны противоположного порта закреплено, что ограничивает его перемещение. Между телами расположен элемент контактного взаимодействия, который учитывает наличие начального зазора. В начальный момент времени между телами существует зазор, поэтому контактное усилие отсутствует. При движении первого тела зазор постепенно уменьшается. После его полного выбора возникает контакт между телами, и начинает действовать упругое контактное усилие. Это усилие пропорционально величине контактной деформации (перекрытию), что соответствует линейной упругой модели контакта. В модели учитывается только упругое взаимодействие: пластические деформации отсутствуют, и тела не переходят в пластическое состояние. Таким образом, модель позволяет исследовать процесс возникновения контакта, изменение контактной силы и динамику движения тел при наличии начального зазора.
Контактный элемент (UPRL) - реализует упругое взаимодействие между телами с учётом зазора Масса 1 (M1D1) - первое тело массой 1 кг, на которое подаётся воздействие Масса 2 (M1D2) - второе тело массой 1 кг, закреплённое Источник силы (SF1D1) - прикладывает внешнюю силу к первому телу Датчики перемещения X1, X2 - измеряют перемещение объектов M1D1, M1D2. Датчики скорости V1, V2 - измеряют скорость движения объектов M1D1, M1D2.
Начальные данные:
Схема теста
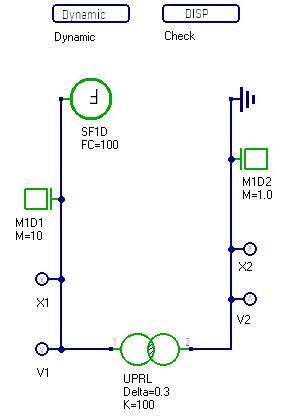
Рисунок 1 - Схема теста
График результата теста
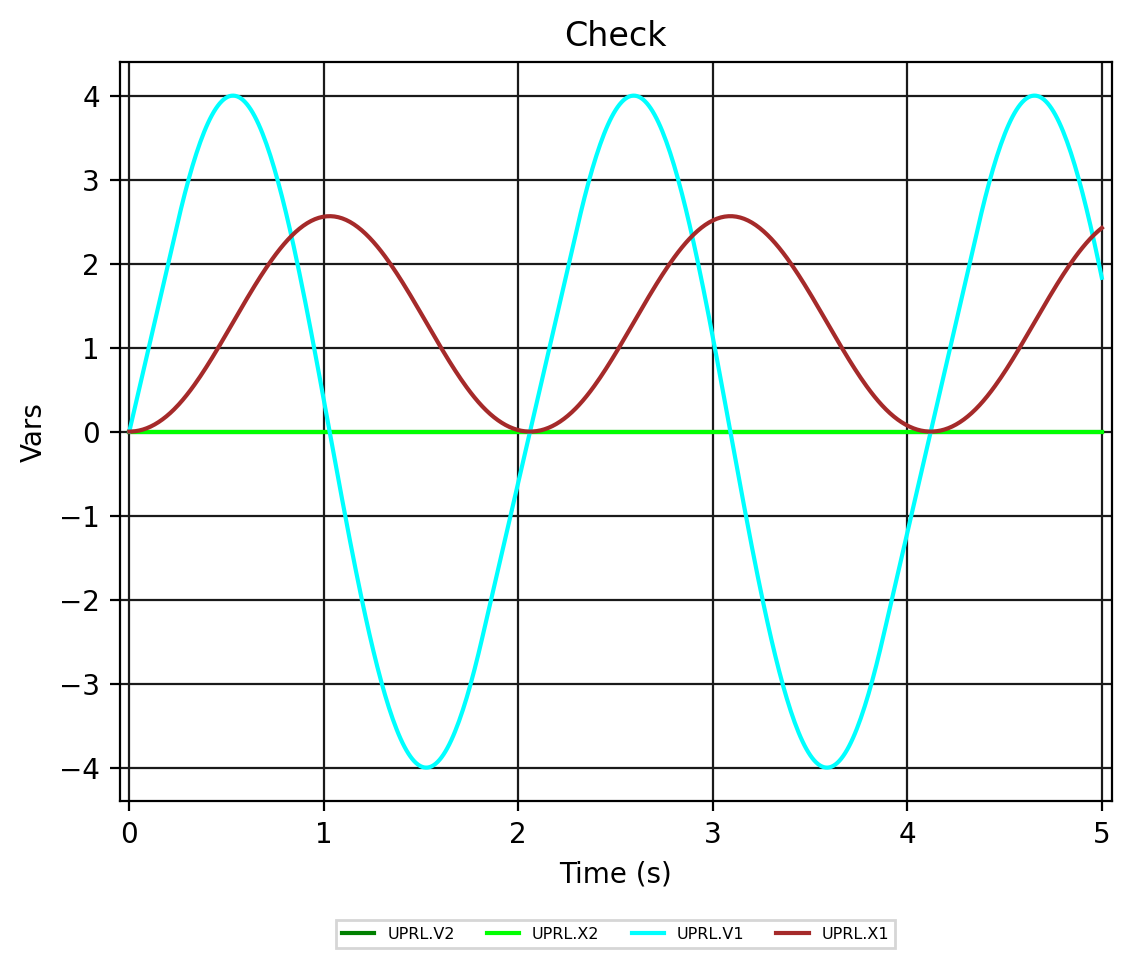
Рисунок 2 - UPRL.Check