
Объект: KV

Библиотека: Mechanics1D
Имя на уровне решателя: Mechanics1D.KV
Аннотация: Управляемая упругая связь
Обозначение: 
Порты (степени свободы) компонента:
№ |
Обозначение порта |
Тип |
Наименование порта |
|---|---|---|---|
1 |
Port1 |
MECH1D_T |
1D механический порт 1 |
2 |
Port2 |
MECH1D_T |
1D механический порт 2 |
3 |
Signal |
ISIGNAL |
Порт управления |
Пользовательские параметры модели:
№ |
Параметр |
Тип |
Описание |
Единица |
Значение по умолч. |
|---|---|---|---|---|---|
1 |
C |
real |
Постоянная жесткость элемента, Н/м |
N/m |
0.0 |
2 |
K |
real |
Коэффициент масштабирования входного сигнала, Н/м |
N/m |
1.0 |
Расчетные и измеряемые величины:
№ |
Параметр |
Описание |
Единица |
|---|---|---|---|
1 |
V_LinearSpeed1 |
Линейная скорость на порте; |
m/s |
2 |
A_LinearAcceleration1 |
Линейное ускорение на порте, производная функция от линейной скорости ; |
m/s**2 |
3 |
X_LinerMotion1 |
Линейное перемещение, интегральная функция от линейной скорости; |
m |
4 |
S_Force1 |
Сила на порте ; |
N |
5 |
V_LinearSpeed2 |
Линейная скорость на порте; |
m/s |
6 |
A_LinearAcceleration2 |
Линейное ускорение на порте, производная функция от линейной скорости ; |
m/s**2 |
7 |
X_LinerMotion2 |
Линейное перемещение, интегральная функция от линейной скорости; |
m |
8 |
S_Force2 |
Сила на порте ; |
N |
9 |
V_port3 |
Значение сигнала на порте (V) |
|
10 |
X_port3 |
Значение интегральной функции от сигнала на порте (X) |
|
11 |
A_port3 |
Значение производной функции от сигнала на порте (A) |
Пример использования компонента
Модель системы с управляемой упругой связью (KV)
В модели рассматривается механическая система, состоящая из двух тел с массой, соединённых между собой управляемой упругой связью.Жёсткость такого элемента определяется внешним управляющим сигналом. В данном примере управление осуществляется сигналом, изменяющимся по синусоидальному закону. Управляемая упругая связь Управляемая упругая связь служит для передачи усилия между двумя телами и моделирует упругий элемент, жёсткость которого может изменяться во времени в зависимости от управляющего сигнала. Жёсткость элемента состоит из постоянной составляющей и части, пропорциональной входному сигналу. Благодаря этому можно моделировать системы, в которых упругие свойства соединения изменяются под действием внешнего управления. В результате усилие, передаваемое между телами, зависит от их относительного перемещения и текущего значения управляющего сигнала.
Инерционные элементы (тела) В системе используются два инерционных элемента, каждый из которых представляет собой тело с массой. Эти элементы обладают инерционными свойствами и определяют динамическое поведение системы. Управляемая упругая связь соединяет тела и передаёт усилие между ними в зависимости от их относительного перемещения и управляющего сигнала.
Начальные данные:
Схема теста
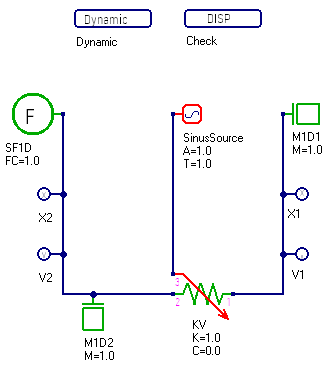
Рисунок 1 - Схема теста
График результата теста
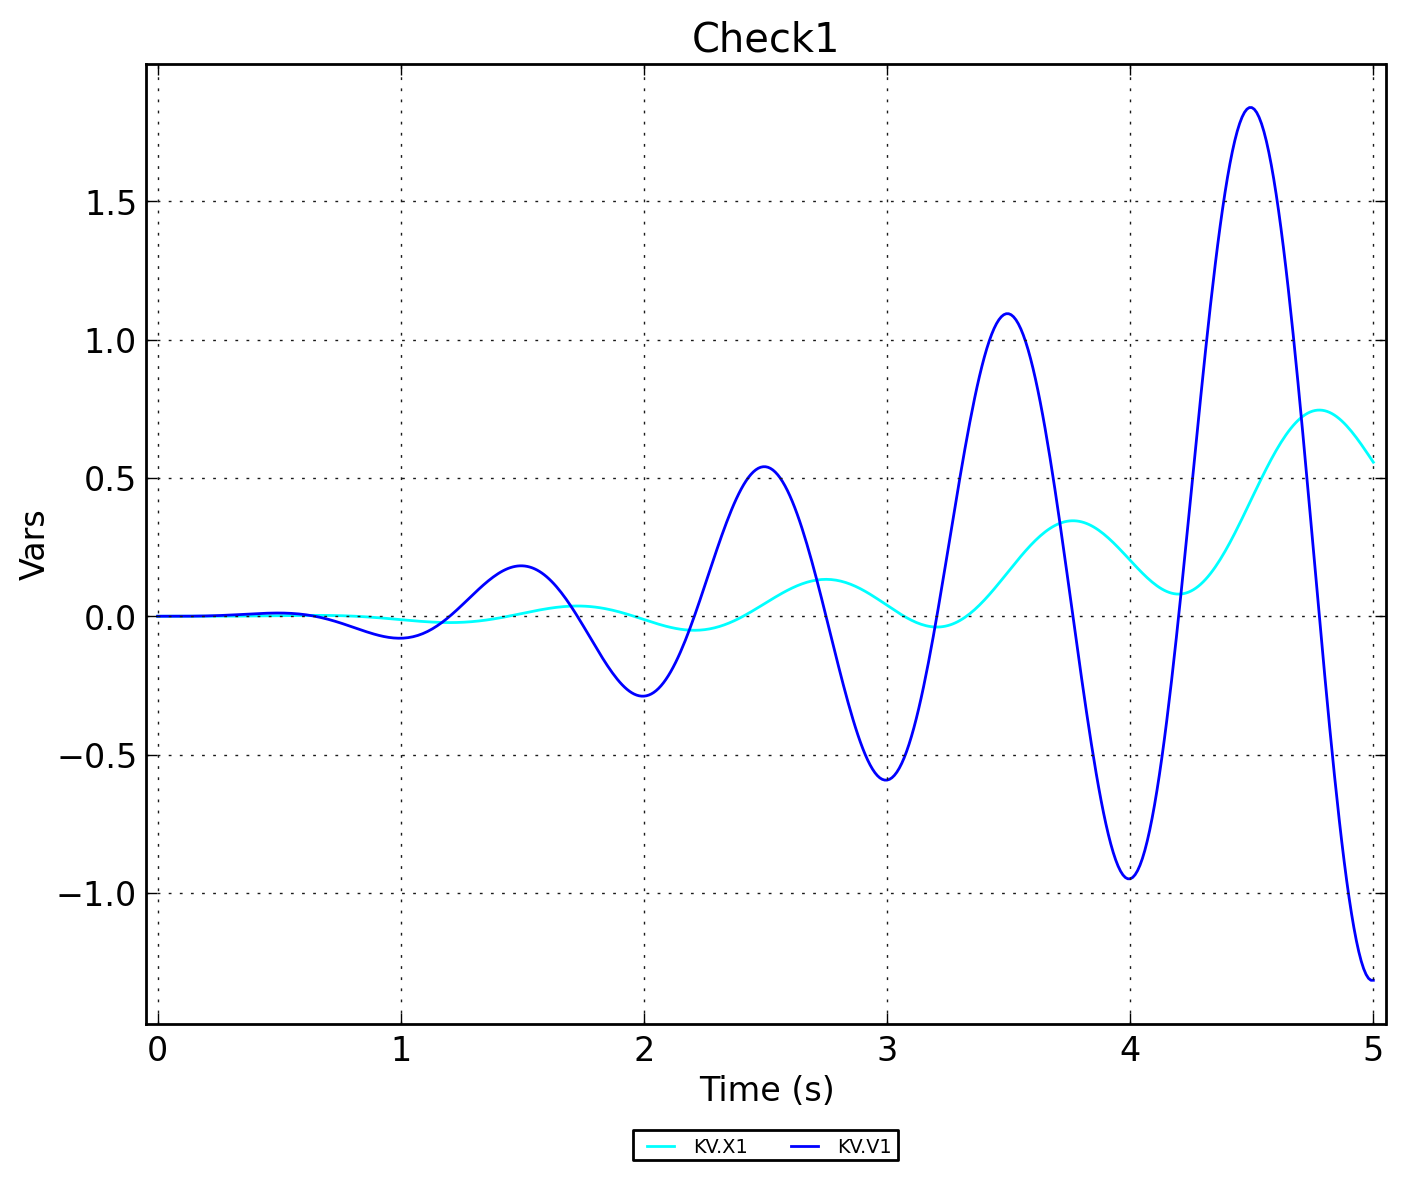
Рисунок 2 - KV.Check