
Объект: KNO13D

Библиотека: Mechanics1D
Имя на уровне решателя: Mechanics1D.KNO13D
Аннотация: Преобразование 3D движения упругого стержня AB в 1D движение точек A и B вдоль оси AB (и наоборот)
Обозначение: 
Порты (степени свободы) компонента:
№ |
Обозначение порта |
Тип |
Наименование порта |
|---|---|---|---|
1 |
Port1 |
XYZ |
3D механический порт 1, движение точки A в 3D сисетеме координат |
2 |
Port2 |
XYZ |
3D механический порт 2, движение точки B в 3D системе координат |
3 |
Port3 |
MECH1D_T |
1D механический порт 3, 1D движение точки A вдоль оси AB |
4 |
Port4 |
MECH1D_T |
1D механический порт 4, 1D движение точки B вдоль оси AB |
Пользовательские параметры модели:
№ |
Параметр |
Тип |
Описание |
Единица |
Значение по умолч. |
|---|---|---|---|---|---|
1 |
K |
real |
Осевая жесткость элемента, Н/м |
N/m |
1e6 |
2 |
PointA |
pXYZ |
Начал. координаты точки A по осям OX, OY, OZ, м |
m |
0.,0.,0. |
3 |
PointB |
pXYZ |
Начал. координаты точки B по осям OX, OY, OZ, м |
m |
1.,0.,0. |
Расчетные и измеряемые величины:
№ |
Параметр |
Описание |
Единица |
|---|---|---|---|
1 |
V_LinearSpeed3 |
Линейная скорость на порте; |
m/s |
2 |
A_LinearAcceleration3 |
Линейное ускорение на порте, производная функция от линейной скорости ; |
m/s**2 |
3 |
X_LinerMotion3 |
Линейное перемещение, интегральная функция от линейной скорости; |
m |
4 |
S_Force3 |
Сила на порте ; |
N |
5 |
V_LinearSpeed4 |
Линейная скорость на порте; |
m/s |
6 |
A_LinearAcceleration4 |
Линейное ускорение на порте, производная функция от линейной скорости ; |
m/s**2 |
7 |
X_LinerMotion4 |
Линейное перемещение, интегральная функция от линейной скорости; |
m |
8 |
S_Force4 |
Сила на порте ; |
N |
Пример использования компонента
Преобразование одномерной передачи в трёхмерную через упругий стержень (KNO13D)
Модель представляет собой систему, в которой одномерное воздействие передаётся в трёхмерное пространство с помощью упругого элемента (стержня AB). При этом учитывается конечная жёсткость связи, что приводит к упругим потерям при передаче усилия. Стержень AB задаёт направление передачи усилия и определяет ось, вдоль которой происходит взаимодействие. Передача осуществляется вдоль линии, соединяющей точки A и B (под углом в пространстве). На порт 3 (1D механический порт, движение точки A вдоль оси AB) подаётся сила, которая вызывает перемещение вдоль оси стержня. На порт 4 (1D механический порт, движение точки B вдоль оси AB) наложено закрепление, что ограничивает движение с этой стороны. В трёхмерной части модели: на порт 1 (3D механический порт, точка A) наложено закрепление, на порт 2 (3D механический порт, точка B) установлен пространственный инерционный элемент массой 1 кг с небольшим моментом инерции. Под действием силы происходит передача усилия через упругий стержень к пространственному телу. Благодаря конечной жёсткости элемента возникает упругая деформация, что влияет на динамику движения. Для анализа поведения системы с пространственного элемента снимаются значения скорости датчиками V1, V2, V3 по трём осям координат (X, Y, Z), что позволяет оценить реакцию системы в трёхмерном пространстве. Таким образом, модель позволяет исследовать преобразование одномерного воздействия в трёхмерное движение с учётом упругости передающего элемента. Датчик перемещения Х1 - фиксирует выходной сигнал управляемого источника скорости SVVO. Упругий стержень AB - передаёт усилие между 1D и 3D системами вдоль своей оси. Источник силы (SVVO) - задаёт воздействие на 1D порт. Закрепление (1D) - фиксирует движение на порту 4. Закрепление (3D) - фиксирует точку A в пространстве.
Начальные данные:
Схема теста
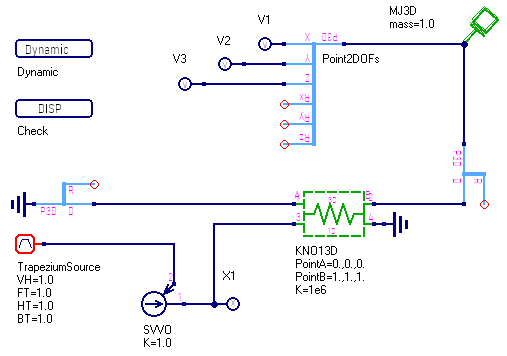
Рисунок 1 - Схема теста
График результата теста
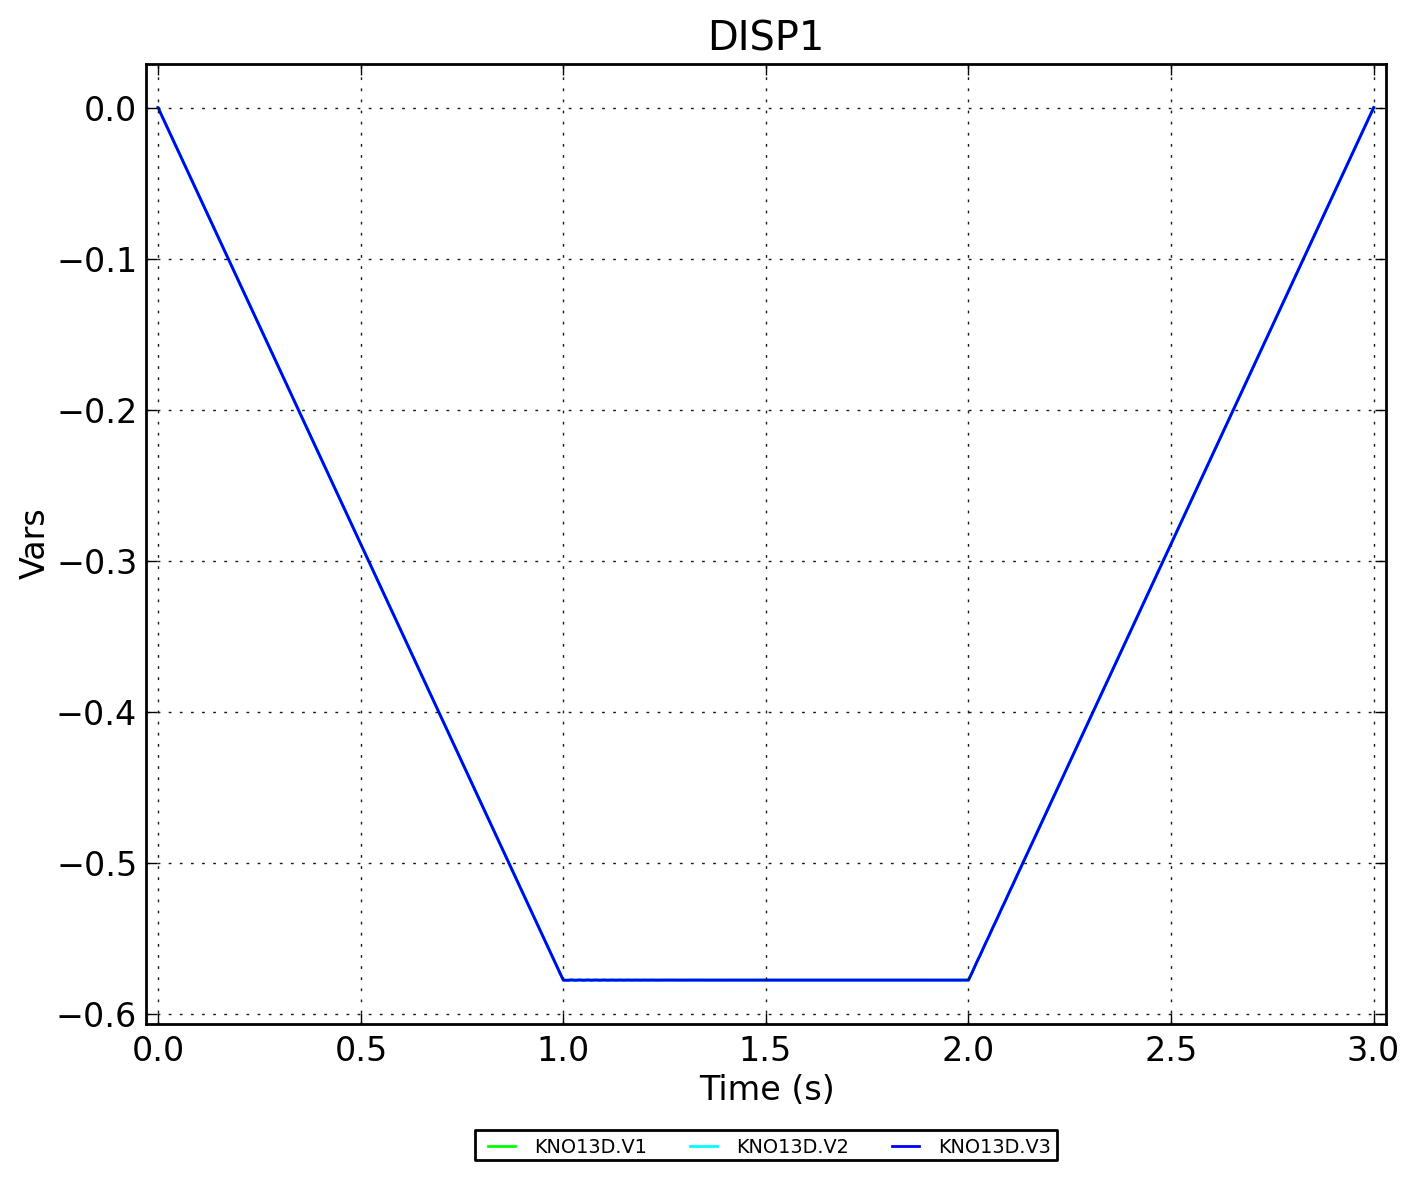
Рисунок 2 - KNO13D.Check