
Объект: HRP

Библиотека: Mechanics1D
Имя на уровне решателя: Mechanics1D.HRP
Аннотация: Одномерный храповик со свободным прямым ходом и линейной жесткостью при обратном ходе
Обозначение: 
Порты (степени свободы) компонента:
№ |
Обозначение порта |
Тип |
Наименование порта |
|---|---|---|---|
1 |
Port1 |
MECH1D_T |
1D механический порт, механический порт 1 прямого хода |
2 |
Port2 |
MECH1D_T |
1D механический порт, механический порт 2 обратного хода |
Пользовательские параметры модели:
№ |
Параметр |
Тип |
Описание |
Единица |
Значение по умолч. |
|---|---|---|---|---|---|
1 |
K |
real |
Коэффициент жесткости, Н/м |
N/m |
1.0 |
Расчетные и измеряемые величины:
№ |
Параметр |
Описание |
Единица |
|---|---|---|---|
1 |
V_LinearSpeed1 |
Линейная скорость на порте; |
m/s |
2 |
A_LinearAcceleration1 |
Линейное ускорение на порте, производная функция от линейной скорости ; |
m/s**2 |
3 |
X_LinerMotion1 |
Линейное перемещение, интегральная функция от линейной скорости; |
m |
4 |
S_Force1 |
Сила на порте ; |
N |
5 |
V_LinearSpeed2 |
Линейная скорость на порте; |
m/s |
6 |
A_LinearAcceleration2 |
Линейное ускорение на порте, производная функция от линейной скорости ; |
m/s**2 |
7 |
X_LinerMotion2 |
Линейное перемещение, интегральная функция от линейной скорости; |
m |
8 |
S_Force2 |
Сила на порте ; |
N |
Пример использования компонента
Модель одномерного храповика со свободным прямым ходом и линейным упругим сопротивлением при обратном ходе (HRP)
Одномерный храповик со свободным прямым ходом и линейным упругим сопротивлением при обратном ходе Модель представляет собой механическую систему, состоящую из двух тел, соединённых через элемент «храповик». С каждой стороны храповика расположены тела массой по 1 кг. Храповик обеспечивает асимметричную связь между телами. Движение первого тела относительно второго в положительном направлении оси координат (прямой ход) происходит свободно, без сопротивления. При попытке движения в отрицательном направлении (обратный ход) связь начинает действовать и создаёт упругое сопротивление. Сопротивление при обратном ходе описывается линейным законом и определяется коэффициентом жёсткости. Таким образом, при сжатии (обратном смещении) между телами возникает сила, пропорциональная относительному перемещению. В начальный момент времени на систему подаётся заданное перемещение, которое инициирует движение тел. Для контроля работы модели с каждой стороны храповика установлены датчики перемещения и скорости. Они позволяют отслеживать движение тел и проверять корректность работы храпового механизма - свободный ход в одном направлении и наличие упругого сопротивления в противоположном. Таким образом, модель позволяет исследовать поведение системы с односторонней связью и оценить влияние упругого сопротивления на динамику движения тел.
Датчики перемещения X1, X2 - измеряют перемещение объектов M1D1, M1D2. Датчики скорости V1, V2 - измеряют скорость движения объектов M1D1, M1D2.
Начальные данные:
Схема теста
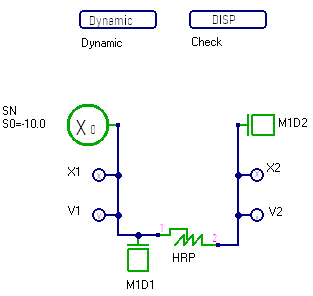
Рисунок 1 - Схема теста
График результата теста
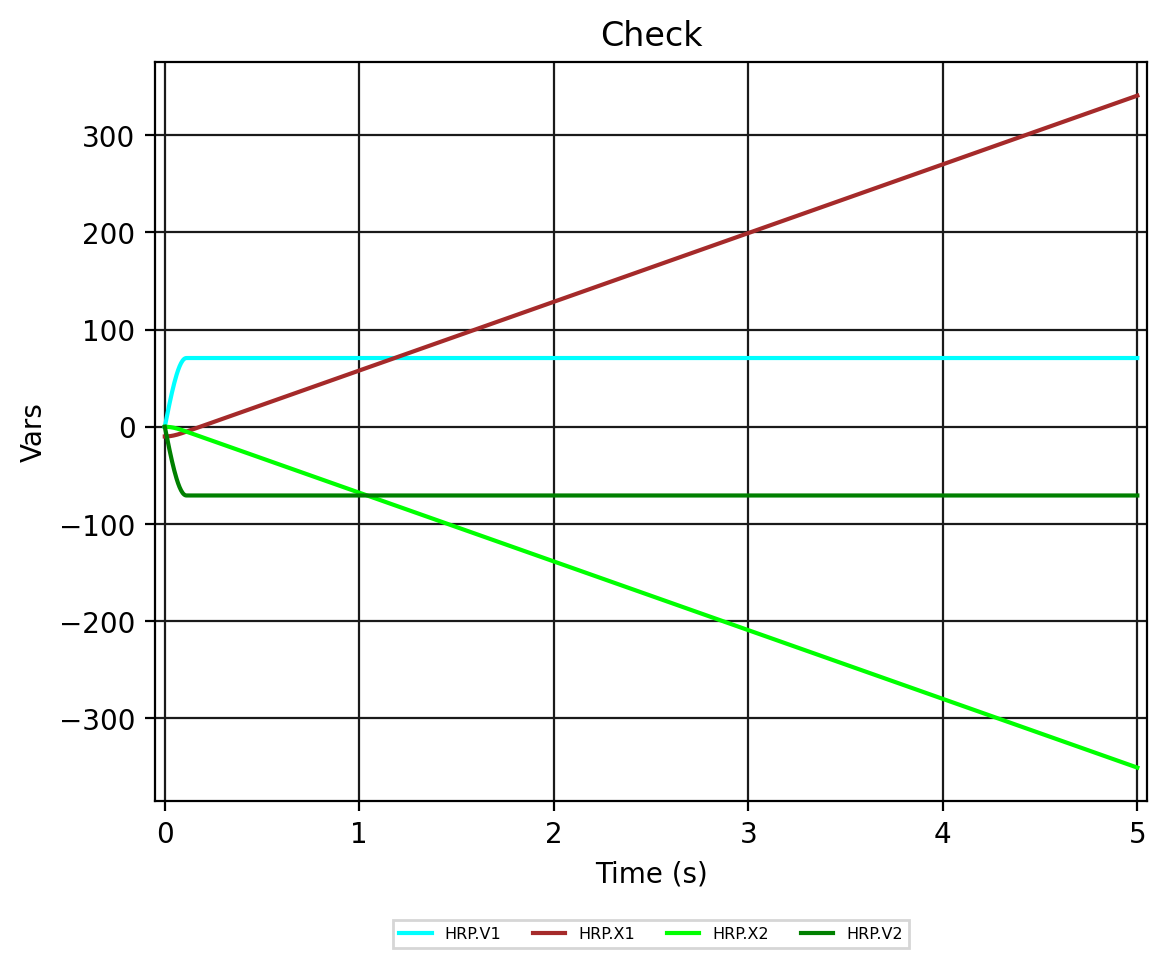
Рисунок 2 - HRP.Check