
Объект: KPUC

Библиотека: Mechanics1D
Имя на уровне решателя: Mechanics1D.KPUC
Аннотация: Трение сухое управляемое нормальной силой (с зазором)
Обозначение: 
Порты (степени свободы) компонента:
№ |
Обозначение порта |
Тип |
Наименование порта |
|---|---|---|---|
1 |
Node1 |
MECH1D_T |
Механический порт 1 движения первой фрикционной поверхности |
2 |
Node2 |
MECH1D_T |
Механический порт 2 движения второй фрикционной поверхности |
3 |
Node3 |
ISIGNAL |
Механический порт 3, задающий движение прижима трущихся поверхностей |
Пользовательские параметры модели:
№ |
Параметр |
Тип |
Описание |
Единица |
Значение по умолч. |
|---|---|---|---|---|---|
1 |
Kn |
real |
Коэффициент нормальной жесткости упругого слоя, Н/м |
N/m |
1e6 |
2 |
Kt |
real |
Коэффициент касательной жесткости упругого слоя, Н/м |
N/m |
1e6 |
3 |
Ktr |
real |
Коэффициент трения |
0.4 |
Расчетные и измеряемые величины:
№ |
Параметр |
Описание |
Единица |
|---|---|---|---|
1 |
V_LinearSpeed1 |
Линейная скорость на порте; |
m/s |
2 |
A_LinearAcceleration1 |
Линейное ускорение на порте, производная функция от линейной скорости ; |
m/s**2 |
3 |
X_LinerMotion1 |
Линейное перемещение, интегральная функция от линейной скорости; |
m |
4 |
S_Force1 |
Сила на порте ; |
N |
5 |
V_LinearSpeed2 |
Линейная скорость на порте; |
m/s |
6 |
A_LinearAcceleration2 |
Линейное ускорение на порте, производная функция от линейной скорости ; |
m/s**2 |
7 |
X_LinerMotion2 |
Линейное перемещение, интегральная функция от линейной скорости; |
m |
8 |
S_Force2 |
Сила на порте ; |
N |
9 |
V_port3 |
Значение сигнала на порте (V) |
|
10 |
X_port3 |
Значение интегральной функции от сигнала на порте (X) |
|
11 |
A_port3 |
Значение производной функции от сигнала на порте (A) |
Пример использования компонента
Модель системы с управляемым сухим трением нормальной силой (с зазором) (KPUC)
В модели рассматривается механическая система, состоящая из двух тел с массой, соединённых между собой элементом сухого трения, управляемого нормальной силой, с зазором. Такой элемент используется для моделирования контактного взаимодействия между телами с учётом трения и наличия зазора между поверхностями. Трение сухое управляемое нормальной силой (с зазором) Данный элемент служит для моделирования контакта между двумя телами, при котором взаимодействие возникает только после устранения зазора между ними. Пока расстояние между телами меньше величины зазора, контакт отсутствует и усилие не передаётся. Когда зазор исчезает и тела начинают взаимодействовать, возникает упругий контактный слой. В нормальном направлении контакт характеризуется нормальной жёсткостью, а в касательном направлении - касательной жёсткостью, определяющей сопротивление относительному перемещению поверхностей. При наличии нормальной силы возникает сила сухого трения, величина которой определяется коэффициентом трения и управляющим сигналом. Таким образом можно моделировать процессы, в которых сила трения зависит от нормального давления между контактирующими поверхностями. Датчики перемещения X1, X2 - измеряют перемещение объектов M1D1, M1D2. Датчики скорости V1, V2 - измеряют скорость движения объектов M1D1, M1D2.
Начальные данные:
Схема теста
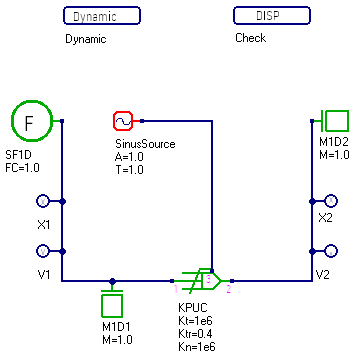
Рисунок 1 - Схема теста
График результата теста
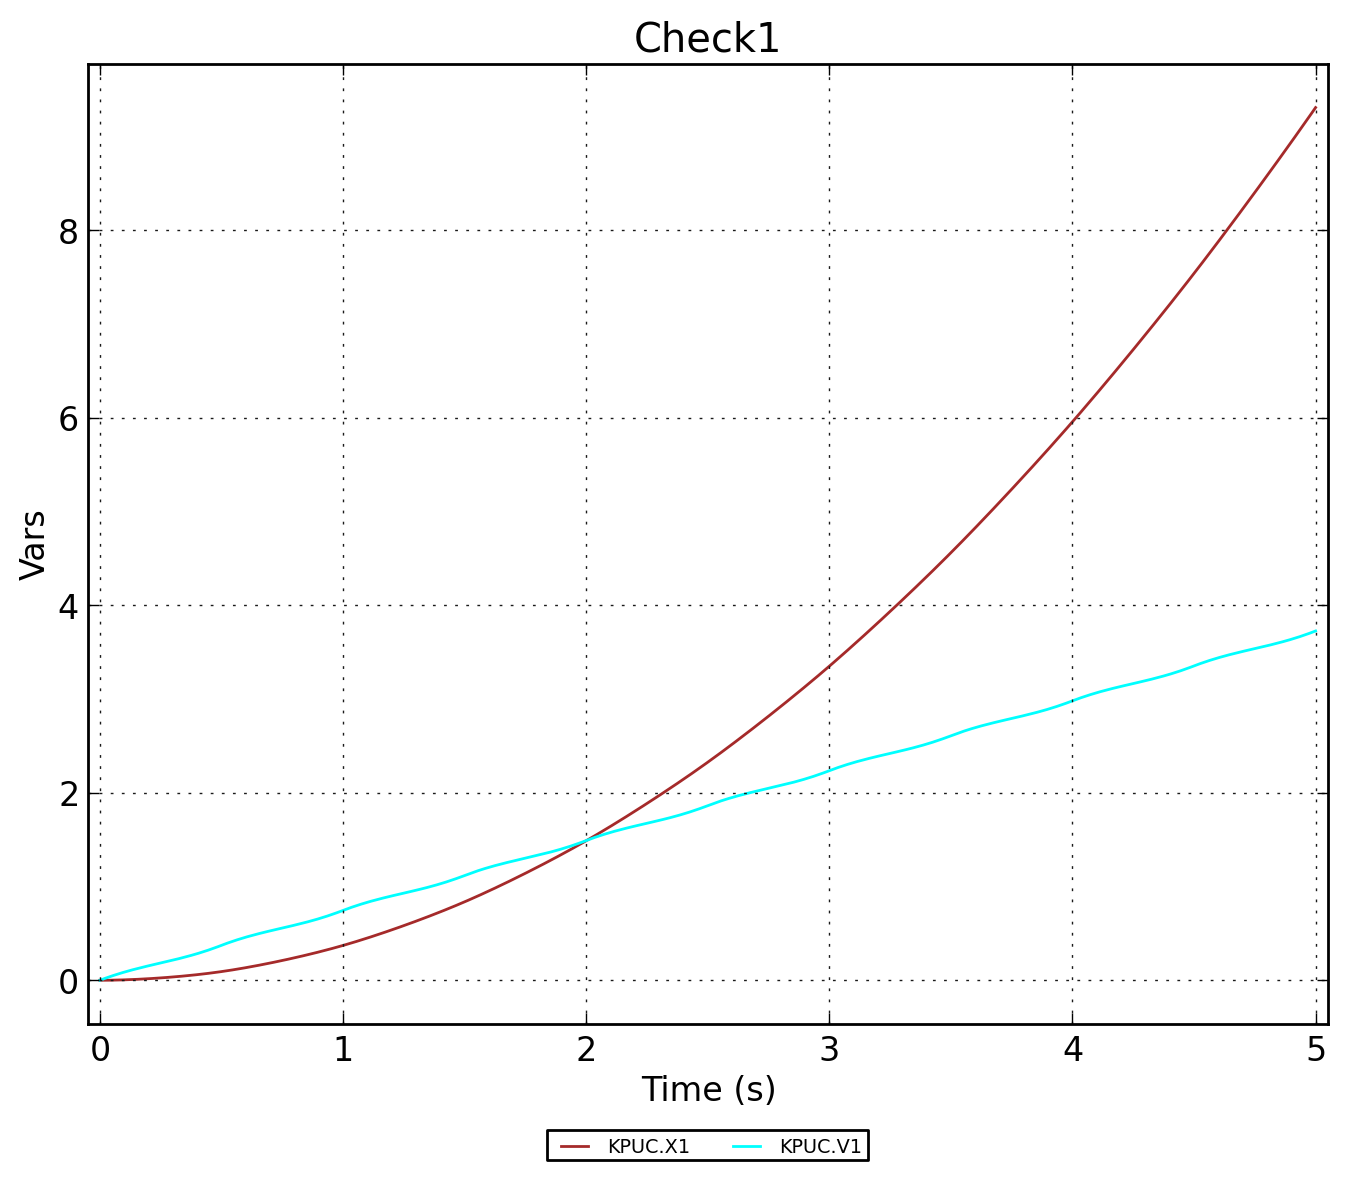
Рисунок 2 - KPUC.Check