
Объект: KLI

Библиотека: Mechanics1D
Имя на уровне решателя: Mechanics1D.KLI
Аннотация: Пружина с преднатяжением
Обозначение: 
Порты (степени свободы) компонента:
№ |
Обозначение порта |
Тип |
Наименование порта |
|---|---|---|---|
1 |
x1 |
MECH1D_T |
1D механический порт 1 |
2 |
x2 |
MECH1D_T |
1D механический порт 2 |
Пользовательские параметры модели:
№ |
Параметр |
Тип |
Описание |
Единица |
Значение по умолч. |
|---|---|---|---|---|---|
1 |
L0 |
real |
Длина в свободном состоянии,м |
m |
1 |
2 |
LCurrent |
real |
Текущая длина, м |
m |
0.5 |
3 |
kSpring |
real |
Жесткость пружины, Н/м |
N/m |
1 |
Расчетные и измеряемые величины:
№ |
Параметр |
Описание |
Единица |
|---|---|---|---|
1 |
V_LinearSpeed1 |
Линейная скорость на порте; |
m/s |
2 |
A_LinearAcceleration1 |
Линейное ускорение на порте, производная функция от линейной скорости ; |
m/s**2 |
3 |
X_LinerMotion1 |
Линейное перемещение, интегральная функция от линейной скорости; |
m |
4 |
S_Force1 |
Сила на порте ; |
N |
5 |
V_LinearSpeed2 |
Линейная скорость на порте; |
m/s |
6 |
A_LinearAcceleration2 |
Линейное ускорение на порте, производная функция от линейной скорости ; |
m/s**2 |
7 |
X_LinerMotion2 |
Линейное перемещение, интегральная функция от линейной скорости; |
m |
8 |
S_Force2 |
Сила на порте ; |
N |
Пример использования компонента
Модель системы с пружиной с преднатяжением (KLI)
В модели рассматривается механическая система, состоящая из двух тел с массой, соединённых между собой пружиной с преднатяжением. Такой элемент используется для моделирования упругой связи, в которой сила может возникать уже в начальный момент времени из - за начального изменения длины пружины. Пружина с преднатяжением Пружина с преднатяжением служит для передачи упругого усилия между двумя телами. В отличие от обычной пружины, здесь учитывается разница между длиной пружины в свободном состоянии и её текущей длиной. Если текущая длина пружины отличается от длины в свободном состоянии, в элементе возникает предварительное усилие (преднатяжение). Это усилие пропорционально изменению длины и определяется жёсткостью пружины. Таким образом, элемент позволяет моделировать механические системы, в которых пружина уже находится под нагрузкой в начальный момент времени. Инерционные элементы (тела) В системе используются два инерционных элемента, каждый из которых представляет собой тело с массой. Эти элементы обладают инерционными свойствами и определяют динамику движения системы. Пружина с преднатяжением соединяет тела и передаёт между ними упругое усилие, величина которого зависит от текущей деформации пружины. Датчики перемещения X1, X2 - измеряют перемещение объектов M1D1, M1D2. Датчики скорости V1, V2 - измеряют скорость движения объектов M1D1, M1D2.
Начальные данные:
Схема теста
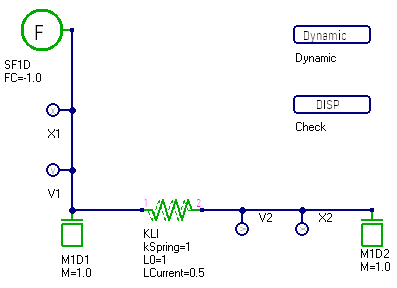
Рисунок 1 - Схема теста
График результата теста
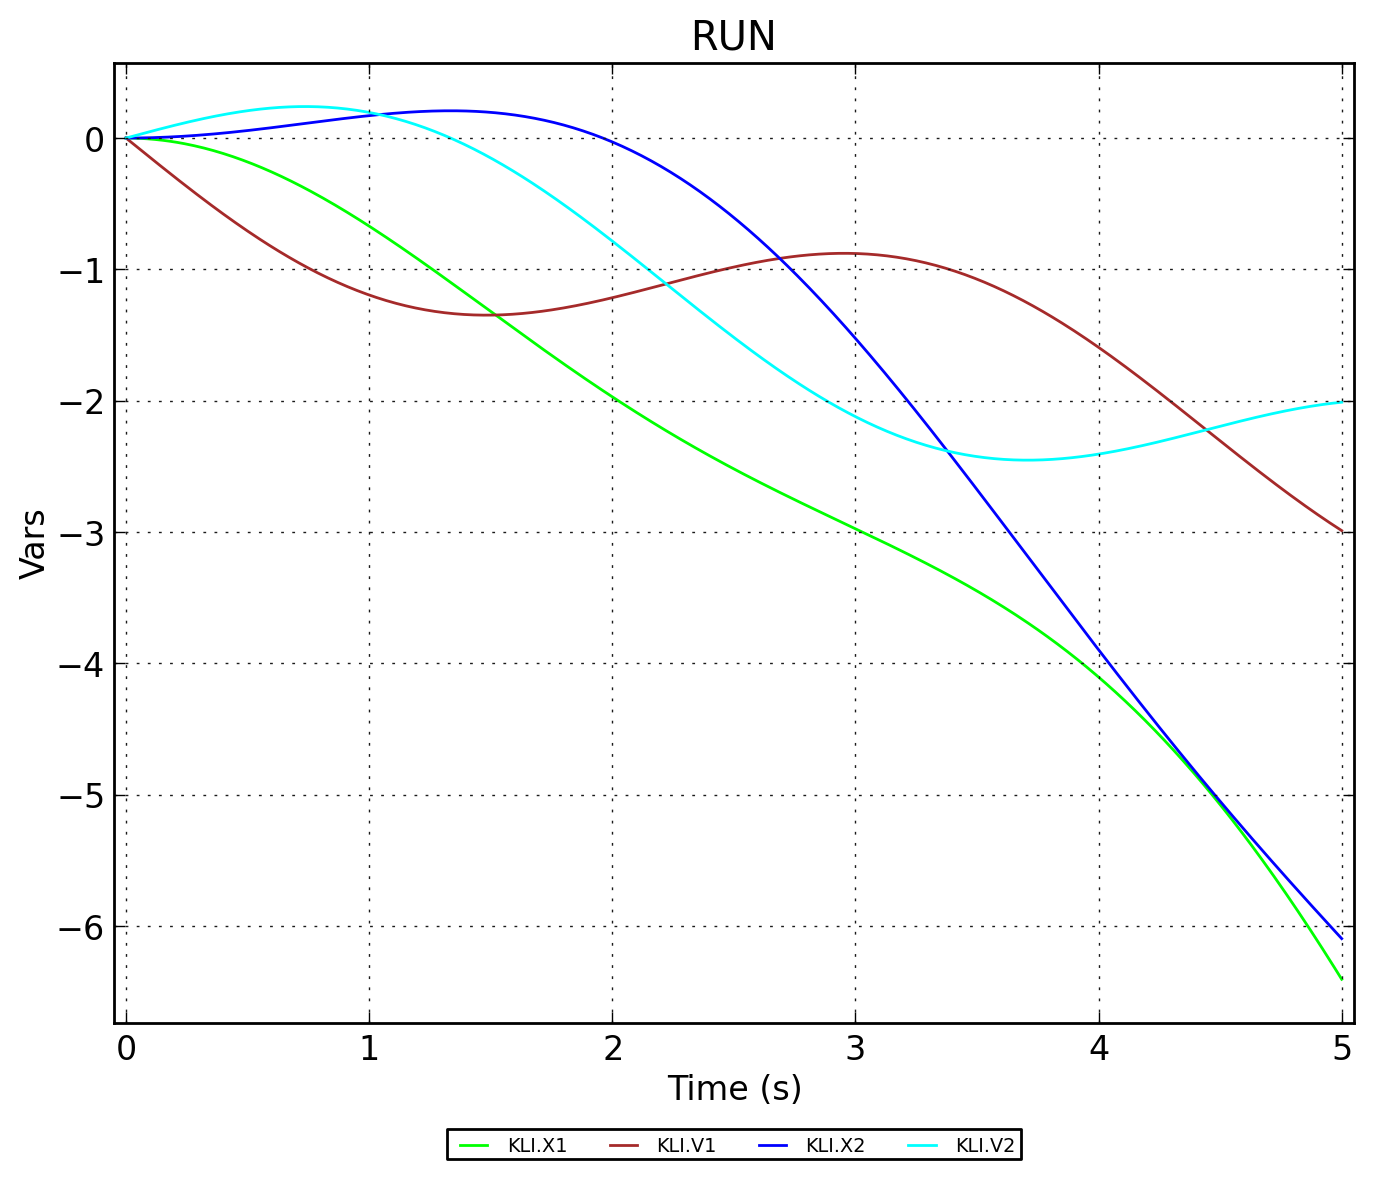
Рисунок 2 - KLI.Check