
Объект: KMD

Библиотека: Mechanics1D
Имя на уровне решателя: Mechanics1D.KMD
Аннотация: Командоаппарат с вращательной степенью свободы и управляющим сигналом на выходе
Обозначение: 
Порты (степени свободы) компонента:
№ |
Обозначение порта |
Тип |
Наименование порта |
|---|---|---|---|
1 |
In |
MECH1D_R |
Порт 1 вращения флажка конечного выключателя |
2 |
Base |
MECH1D_R |
Порт 2 крепления выключателя |
3 |
Out |
OSIGNAL |
Порт управления |
Пользовательские параметры модели:
№ |
Параметр |
Тип |
Описание |
Единица |
Значение по умолч. |
|---|---|---|---|---|---|
1 |
FIOF |
real |
Верхняя граница угла срабатывания |
rad |
0.0 |
2 |
FION |
real |
Нижняя граница угла срабатывания |
rad |
0.0 |
Расчетные и измеряемые величины:
№ |
Параметр |
Описание |
Единица |
|---|---|---|---|
1 |
V_AngularSpeed1 |
Угловая скорость на порте ; |
rad/s |
2 |
A_AngularAcceleration1 |
Угловое ускорение на порте ; |
rad/s**2 |
3 |
X_AngularMotion1 |
Угловое перемещение ; |
rad |
4 |
S_Torque1 |
Крутящий момент на порте ; |
N*m |
5 |
V_AngularSpeed2 |
Угловая скорость на порте ; |
rad/s |
6 |
A_AngularAcceleration2 |
Угловое ускорение на порте ; |
rad/s**2 |
7 |
X_AngularMotion2 |
Угловое перемещение ; |
rad |
8 |
S_Torque2 |
Крутящий момент на порте ; |
N*m |
9 |
V_port3 |
Значение сигнала на порте (V) |
|
10 |
X_port3 |
Значение интегральной функции от сигнала на порте (X) |
|
11 |
A_port3 |
Значение производной функции от сигнала на порте (A) |
Пример использования компонента
Командоаппарат с вращательной степенью свободы и управляющим сигналом на выходе (KMD)
Командоаппарат с вращательной степенью свободы и управляющим сигналом на выходе Модель представляет собой командоаппарат с вращательной степенью свободы, предназначенный для формирования управляющего сигнала в зависимости от углового положения входного элемента. На входной порт подаётся угловая скорость вращения флажка конечного выключателя, изменяющаяся по синусоидальному закону. Под действием этого сигнала происходит вращательное движение элемента. Командоаппарат отслеживает текущее угловое положение и формирует выходной управляющий сигнал, который снимается с управляющего порта. Выходной сигнал соответствует скорости и зависит от условий срабатывания, заданных граничными значениями угла. Срабатывание командоаппарата происходит при достижении заданного диапазона углов. Когда угол поворота находится в пределах между нижней и верхней границами, формируется выходной сигнал. Вне этого диапазона сигнал отсутствует или изменяется в соответствии с логикой работы устройства. Для контроля корректности работы модели на выходном порту установлен датчик скорости, который позволяет отслеживать формируемый сигнал и убедиться в правильности функционирования командоаппарата. Таким образом, модель позволяет исследовать процесс формирования управляющего сигнала в зависимости от углового положения и входного синусоидального воздействия. Датчик скорости V1 - фиксирует сигнал из управляемого источника скорости (SVVO). Датчик скорости V2 - фиксирует сигнал из командоаппарата (KMD).
Начальные данные:
Схема теста
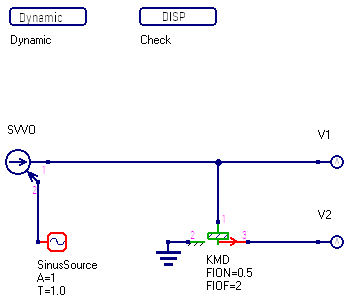
Рисунок 1 - Схема теста
График результата теста
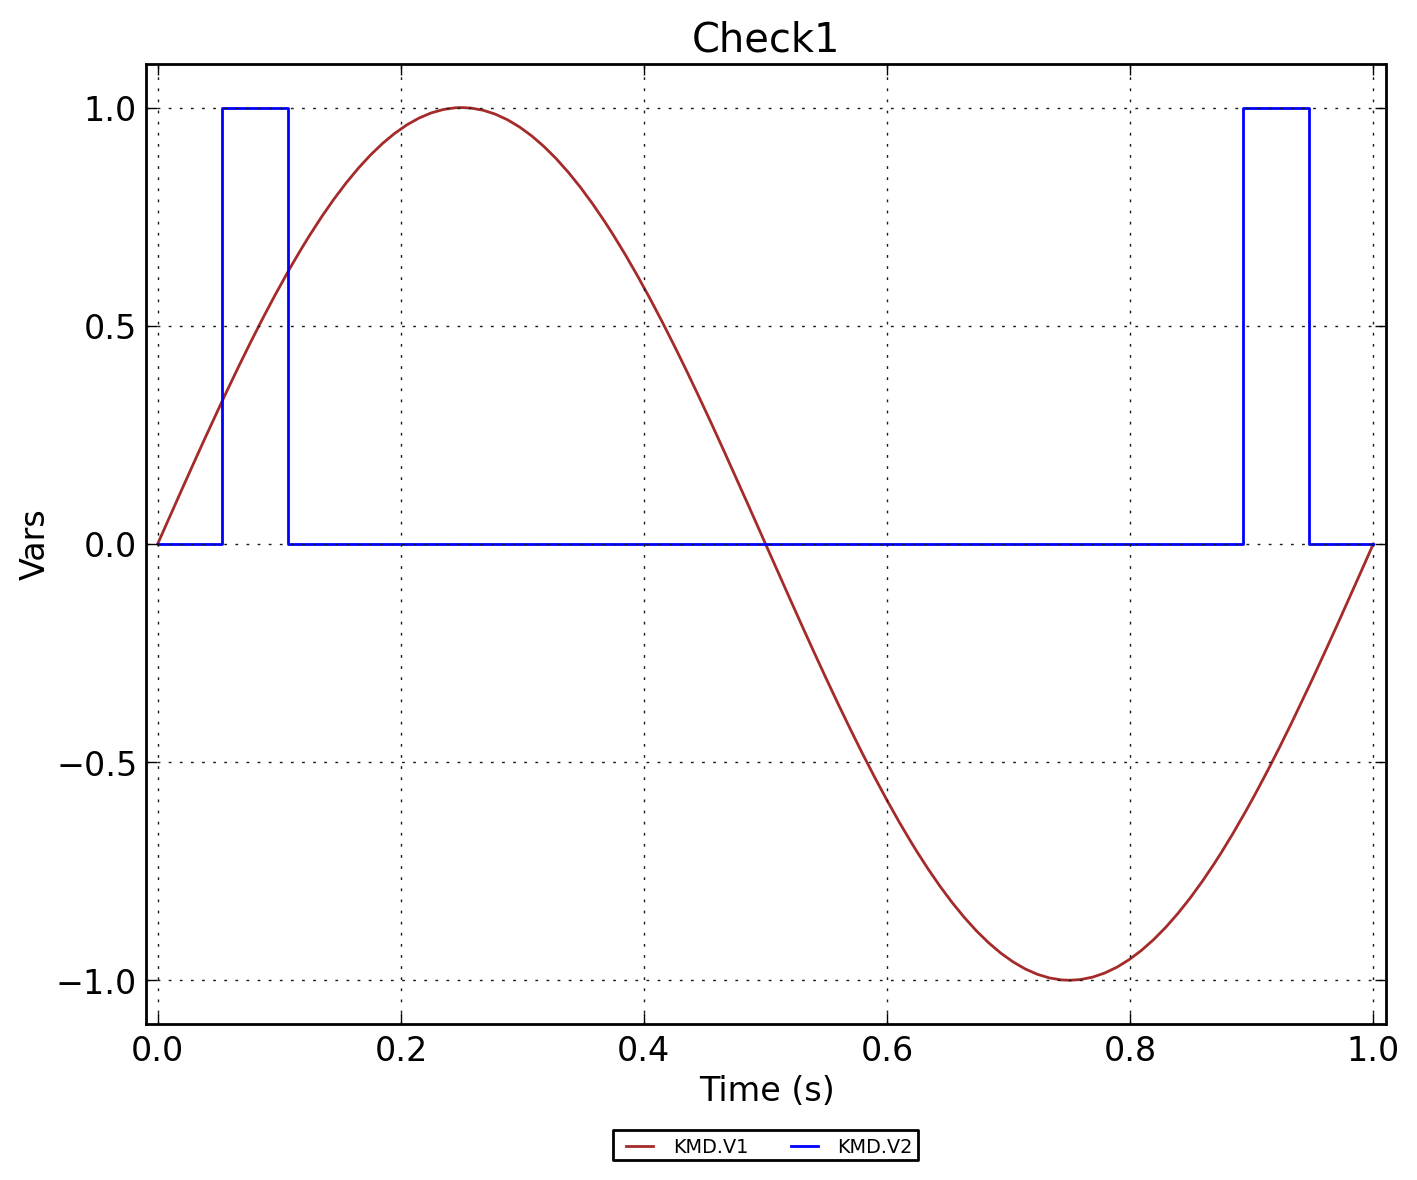
Рисунок 2 - KMD.Check