
Модель: SVV

Библиотека: base
Имя на уровне решателя: SVV
Аннотация: Управляемый источник скорости, электрического потенциала, давления
Обозначение: 
Порты (степени свободы) компонента:
№ |
Обозначение порта |
Тип |
Наименование порта |
|---|---|---|---|
1 |
Node1 |
DOF1 |
Универсальный порт 1 положительного потенциала |
2 |
Node2 |
DOF1 |
Универсальный порт 2 негативного потенциала |
3 |
Signal |
DOF1 |
Порт управления |
Пользовательские параметры модели:
№ |
Параметр |
Тип |
Описание |
Единица |
Значение по умолч. |
|---|---|---|---|---|---|
1 |
C |
real |
Коэффициент смещения сигнала |
0.0 |
|
2 |
K |
real |
Коэффициент пропорциональности сигнала |
1.0 |
|
3 |
R |
real |
Внутреннее сопротивление источника |
1.0e-6 |
Пример использования компонента
Управляемый источник скорости, электрического потенциала, давления (SVV)
Двухпортовый элемент динамической системы, предназначенный для формирования потенциального воздействия (механической скорости, электрического потенциала или давления) между двумя точками подключения, величина которого динамически задается внешним управляющим сигналом. Модель учитывает собственное внутреннее сопротивление R (демпфирование в механике, активное сопротивление в электрике или гидравлическое сопротивление). При наличии нагрузки (силы, тока или расхода) выходное значение снижается пропорционально величине этого потока из-за потерь на внутреннем сопротивлении. При малых значениях параметра R источник приближается к идеальному.
Начальные данные:
Пример применения SVV:
Ускорение в момент времени t = 5 с:
Выходная величина источника (скорость) в момент времени t = 5 с:
\(V_0 = 0\)
Результат моделирования: Графики показаний датчиков ускорения (A1) и скорости (V1) полностью соответствуют расчетным теоретическим формулам.
Схема теста
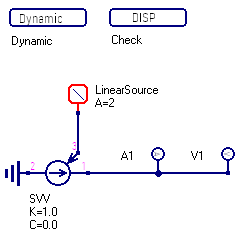
Рисунок 1 - Схема теста
График результата теста
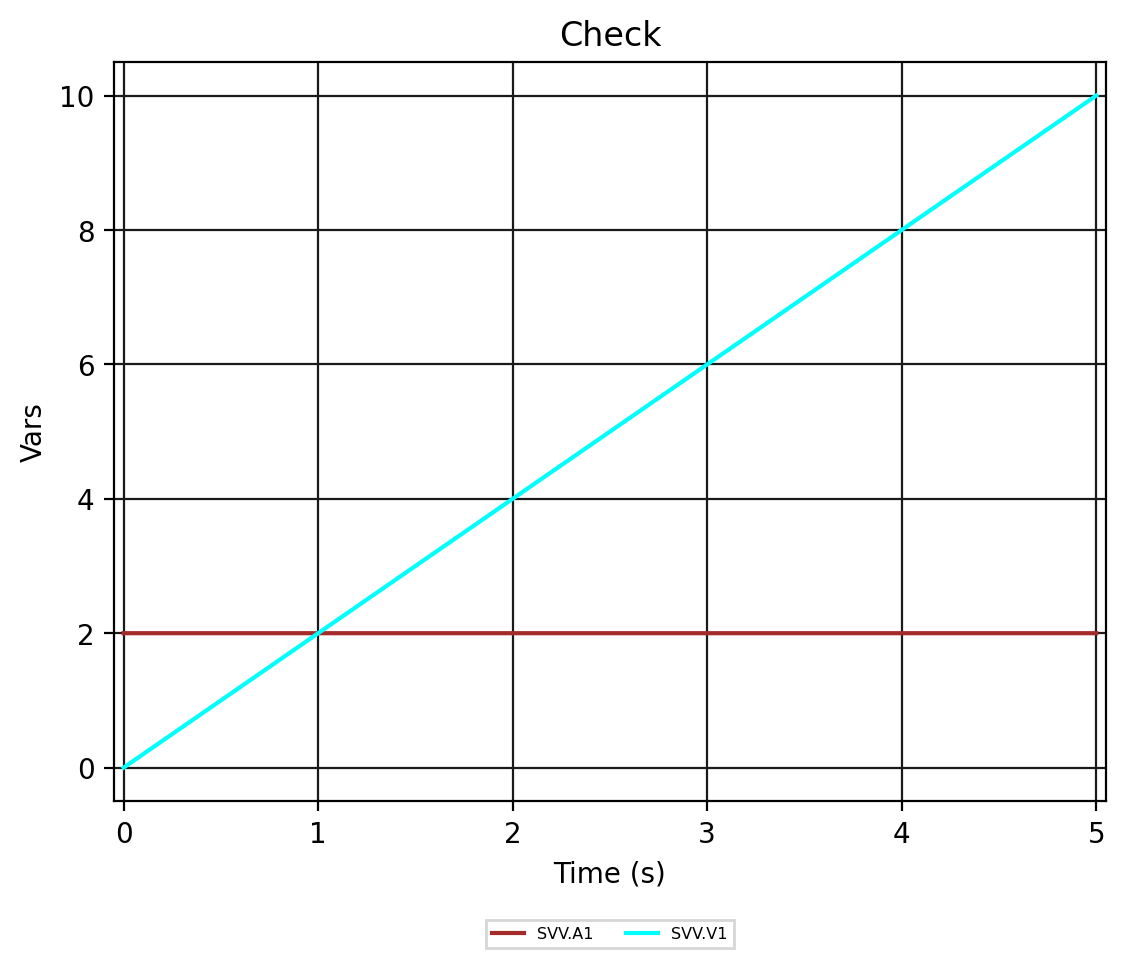
Рисунок 2 - SVV.Check