
Модель: SSV

Библиотека: base
Имя на уровне решателя: SSV
Аннотация: Управляемый источник перемещения
Обозначение: 
Порты (степени свободы) компонента:
№ |
Обозначение порта |
Тип |
Наименование порта |
|---|---|---|---|
1 |
Node1 |
DOF1 |
Универсальный порт 1 положительного перемещения |
2 |
Node2 |
DOF1 |
Универсальный порт 2 отрицательного перемещения |
3 |
Signal |
DOF1 |
Порт управления |
Пользовательские параметры модели:
№ |
Параметр |
Тип |
Описание |
Единица |
Значение по умолч. |
|---|---|---|---|---|---|
1 |
C |
real |
Коэффициент смещения сигнала |
0.0 |
|
2 |
K |
real |
Коэффициент пропорциональности сигнала |
1.0 |
Пример использования компонента
Управляемый источник перемещения (SSV)
Двухпортовый элемент динамической системы, представляющий собой идеальный управляемый источник кинематического перемещения. Величина относительного смещения формируется в соответствии с внешним управляющим сигналом и не зависит от действующей в цепи нагрузки и развиваемых сил реакции. Внутренние упругие деформации источника отсутствуют (элемент абсолютно жесткий)
Начальные данные:
Пример применения элемента SSV:
Перемещение тела в момент времени t = 5 с:
\(X_0 = 0\)
\[X(t) = X_0 + V \cdot\ t\]\[X(5) = 0 + 0.05 \cdot 5 = 0.25\]
Перемещение должно иметь линейный рост.
Результат моделирования: График показаний датчика перемещения (X1) полностью соответствует расчетным теоретическим формулам.
Схема теста
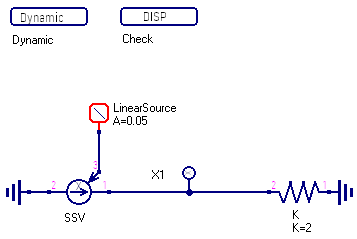
Рисунок 1 - Схема теста
График результата теста
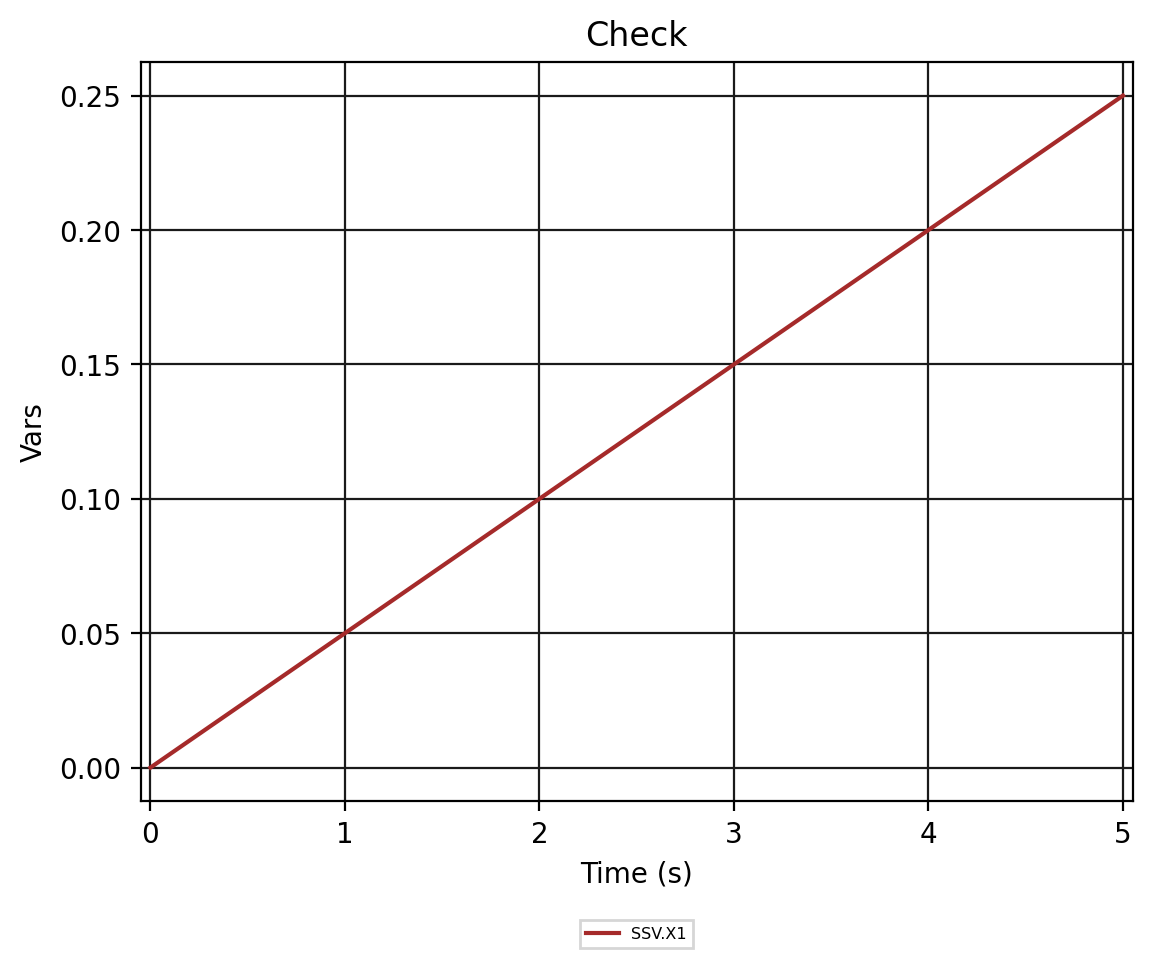
Рисунок 2 - SSV.Check