
Модель: MV

Библиотека: base
Имя на уровне решателя: MV
Аннотация: Управляемая масса тела, электрическая емкость, гидравлическая емкость
Обозначение: 
Порты (степени свободы) компонента:
№ |
Обозначение порта |
Тип |
Наименование порта |
|---|---|---|---|
1 |
Node1 |
DOF1 |
Универсальный порт 1 |
2 |
Node2 |
DOF1 |
Универсальный порт 2 |
3 |
Signal |
DOF1 |
Порт управления |
Пользовательские параметры модели:
№ |
Параметр |
Тип |
Описание |
Единица |
Значение по умолч. |
|---|---|---|---|---|---|
1 |
C |
real |
Коэффициент смещения сигнала |
0.0 |
|
2 |
K |
real |
Коэффициент пропорциональности сигнала |
1.0 |
Пример использования компонента
Управляемая масса тела, электрическая емкость, гидравлическая емкость (MV)
Масса тела: Скалярная физическая величина, являющаяся мерой инертных и гравитационных свойств материи. Определяет динамический отклик тела на силовое воздействие и интенсивность его гравитационного взаимодействия, при этом коэффициент массы может динамически изменяться внешним управляющим сигналом.
Электрическая емкость: Характеристика проводника (или системы проводников), выражающая его способность накапливать электрический заряд, при этом величина емкости может динамически изменяться внешним управляющим сигналом. Определяется соотношением: \(C = Q / \Delta\phi\), где \(Q\) — заряд, \(\Delta\phi\) — разность потенциалов.
Гидравлическая емкость: Параметр гидродинамической системы, определяющий ее способность аккумулировать объем жидкости при изменении давления, при этом коэффициент емкости может динамически изменяться внешним управляющим сигналом. Рассчитывается как производная объема по давлению: \(C_h = dV / dp\).
Начальные данные:
Пример управляемой массы тела:
На неподвижное тело массой \(C = 2\) (задается внешним сигналом), действует постоянная сила \(F = 10\).
Ускорение тела в момент времени t = 5 с:
Скорость тела в момент времени t = 5 с:
Перемещение тела в момент времени t = 5 с:
Результат моделирования: Графики показаний датчиков ускорения (A1), скорости (V1) и перемещения (X1) полностью соответствуют расчетным теоретическим формулам.
Схема теста
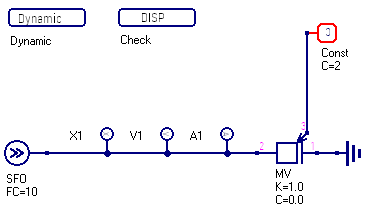
Рисунок 1 - Схема теста
График результата теста
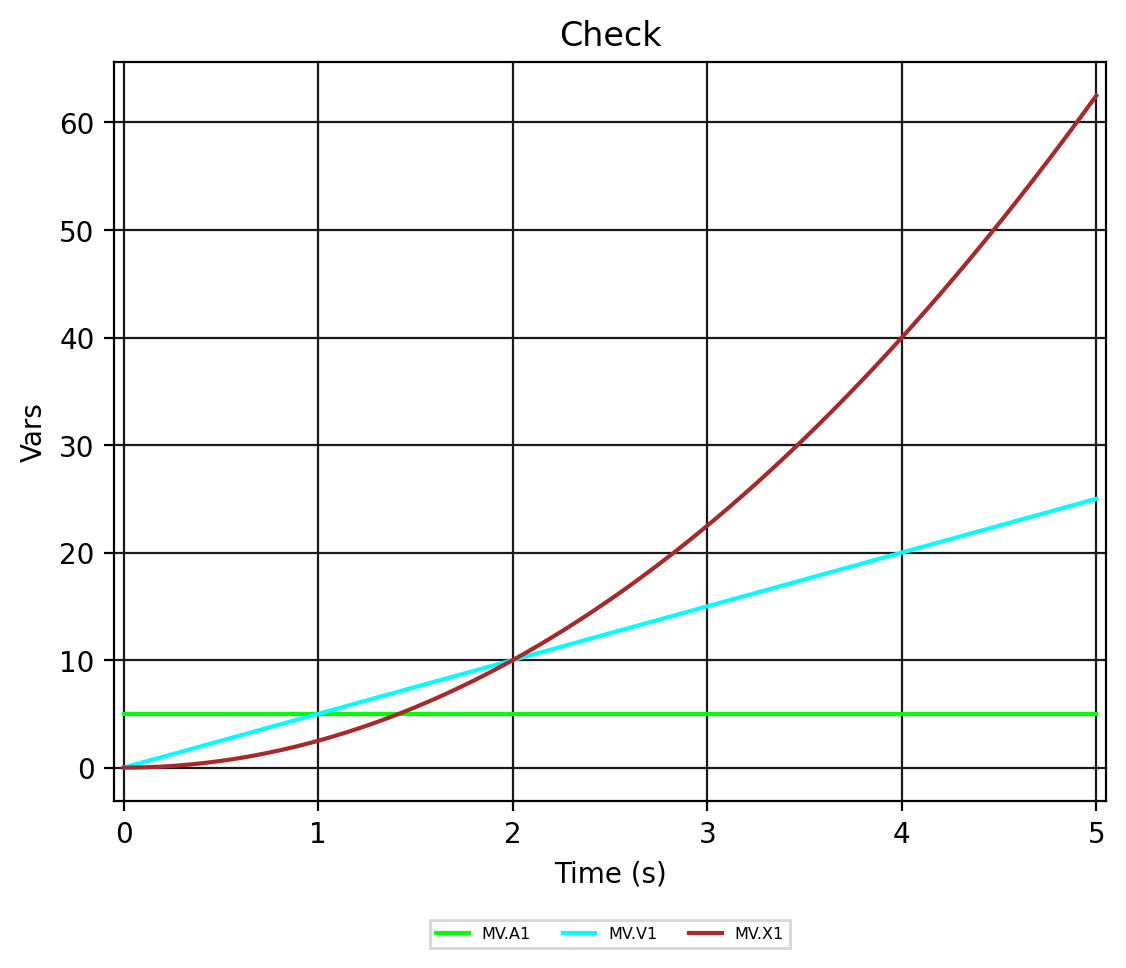
Рисунок 2 - MV.Check