
Модель: MU

Библиотека: base
Имя на уровне решателя: MU
Аннотация: Вязкость, электрическое сопротивление, гидравлическое сопротивление
Обозначение: 
Порты (степени свободы) компонента:
№ |
Обозначение порта |
Тип |
Наименование порта |
|---|---|---|---|
1 |
Node1 |
DOF1 |
Универсальный порт 1 |
2 |
Node2 |
DOF1 |
Универсальный порт 2 |
Пользовательские параметры модели:
№ |
Параметр |
Тип |
Описание |
Единица |
Значение по умолч. |
|---|---|---|---|---|---|
1 |
Mu |
real |
Коэффициент вязкости, электрическое сопротивление, гидравлическое сопротивление |
1.0 |
Пример использования компонента
Вязкость, электрическое сопротивление, гидравлическое сопротивление (MU)
Параметр динамической системы, характеризующий диссипацию (рассеяние) энергии и сопротивление протеканию соответствующего потока (механического, электрического или гидравлического).
В механических системах (вязкость):
\(F = \mu \cdot v\), где
\(F\) — сила сопротивления \(\mu\) (Mu) — коэффициент вязкого трения \(v\) — скорость
В электрических системах (сопротивление):
\(U = R \cdot I\), где
\(U\) — напряжение \(R\) — сопротивление \(I\) — ток
В гидравлических системах (сопротивление):
\(\Delta p = R_h \cdot Q\), где
\(\Delta p\) — перепад давления \(R_h\) — гидравлическое сопротивление \(Q\) — расход жидкости
Начальные данные:
Пример применения элемента вязкости
На неподвижное тело массой \(M\), которое находится в вязкой среде с коэффициентом вязкости \(Mu\), действует постоянная сила \(F\).
Ускорение тела в момент времени t = 5 с:
Скорость тела в момент времени t = 5 с:
Перемещение (координата) тела в момент времени t = 5 с:
Результат моделирования: Графики показаний датчиков ускорения (A1), скорости (V1) и перемещения (X1) полностью соответствуют расчетным теоретическим формулам.
Схема теста
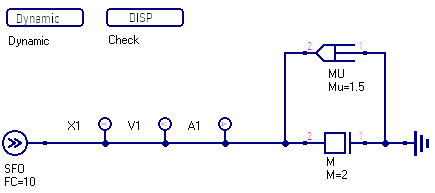
Рисунок 1 - Схема теста
График результата теста
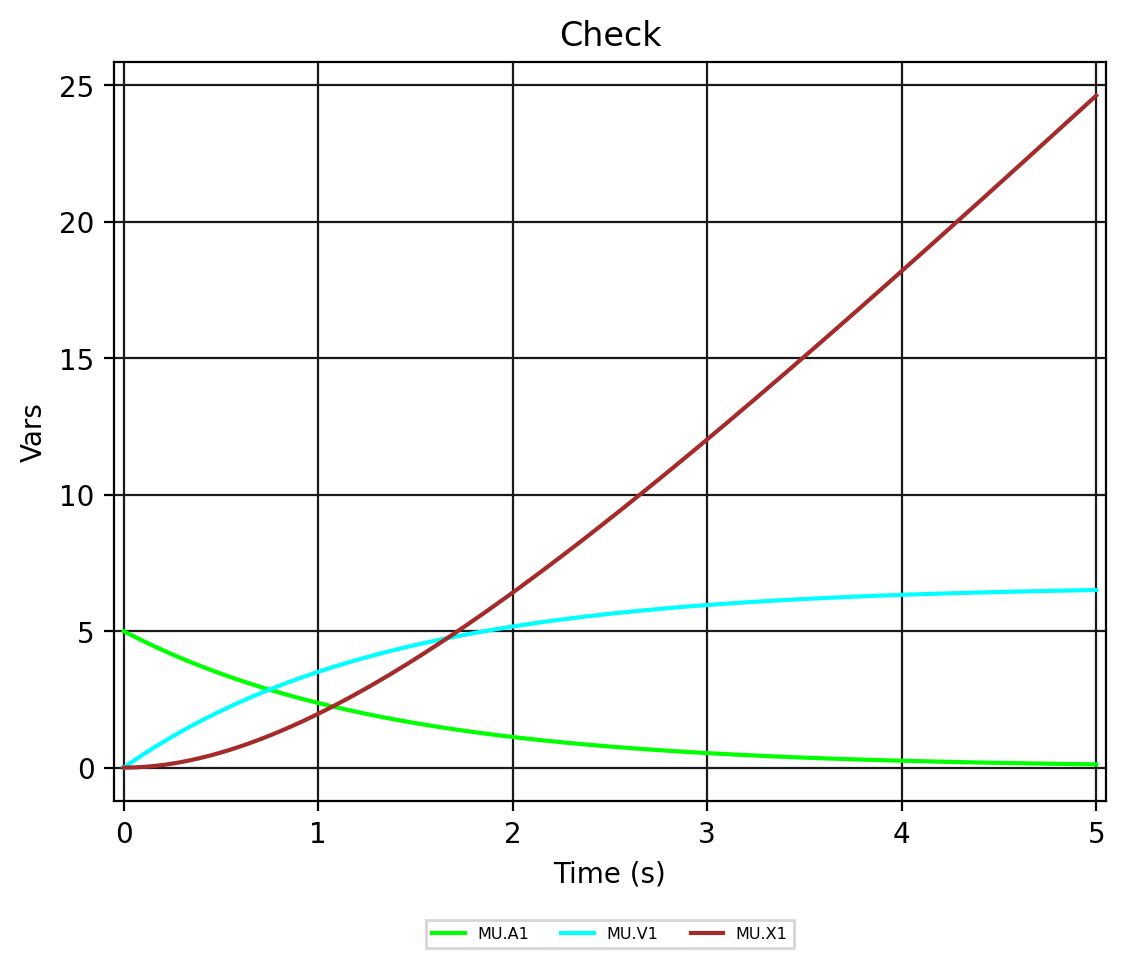
Рисунок 2 - MU.Check