

Модель: KV

../../../../_images/logo_ru_no_text.png

Библиотека: base

Имя на уровне решателя: KV

Аннотация: Управляемая упругость, индуктивность, гидравлическая индуктивность

Обозначение: Управляемая упругость, индуктивность, гидравлическая индуктивность

Порты (степени свободы) компонента:

№

Обозначение порта

Тип

Наименование порта

1

Node1

DOF1

Универсальный порт 1

2

Node2

DOF1

Универсальный порт 2

3

Signal

DOF1

Порт управления

Пользовательские параметры модели:

№

Параметр

Тип

Описание

Единица

Значение по умолч.

1

C

real

Коэффициент смещения сигнала

0.0

2

K

real

Коэффициент пропорциональности сигнала

1.0

Пример использования компонента

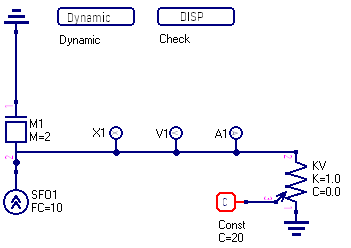
Модель управляемой упругости, индуктивности, гидравлической индуктивности (KV)

Задаёт управляемый обобщённый параметр, описывающий упругие свойства физического тела в механике, индуктивность в электротехнике либо инерционные свойства потока на участке трубопровода в гидравлике, которые могут изменяться в процессе работы под действием внешнего управляющего сигнала. В отличие от элемента (K) с постоянными параметрами, элемент (KV) позволяет моделировать системы с динамически изменяемой жесткостью механических связей, перестраиваемой электрической индуктивностью и варьируемой инерционностью столба жидкости в каналах с переменной геометрией.

Начальные данные:

Упрощенный источник силы/момента постоянной величины (SFO)
FС = 10 - Значение силы(момента) постоянной величины, Н (Н*м)

Параметры элемента массы (M)
M = 2 - Масса, кг

Параметры модели (KV)
K = 1.0 - Коэффициент пропорциональности сигнала
C = 0.0 - Коэффициент смещения сигнала

Управляющий постоянный сигнал Const
C = 20 - Значение константы

end = 50 - Время интегрирования

Пример применения управляемой упругости механической системы:

Груз массой \(M = 2\) на пружине жесткостью \(C_{spring} = K \cdot C_{const} + C_{offset} = 1.0 \cdot 20 + 0.0 = 20\)
под действием постоянной силы \(FC = 10\) смещается в новое положение равновесия и совершает свободные гармонические
колебания вокруг него. С учетом численного затухания схемы амплитуда колебаний постепенно уменьшается.

Ускорение тела в момент времени t = 50 с:

\[ \begin{align}\begin{aligned}A(t) = \frac{FC}{M} \cdot \cos\left(\sqrt{\frac{C_{spring}}{M}} \cdot t\right)\\A(50) = \frac{10}{2} \cdot \cos\left(\sqrt{\frac{20}{2}} \cdot 50\right) = 5 \cdot \cos(\sqrt{10} \cdot 50) \approx 0.764\end{aligned}\end{align} \]

Скорость тела в момент времени t = 50 с:

\[ \begin{align}\begin{aligned}V(t) = \frac{FC}{\sqrt{M \cdot C_{spring}}} \cdot \sin\left(\sqrt{\frac{C_{spring}}{M}} \cdot t\right)\\V(50) = \frac{10}{\sqrt{2 \cdot 20}} \cdot \sin\left(\sqrt{\frac{20}{2}} \cdot 50\right) = \frac{10}{\sqrt{40}} \cdot \sin\left(\sqrt{10} \cdot 50\right) \approx 0.385\end{aligned}\end{align} \]

Перемещение (координата) тела в момент времени t = 50 с:

\[ \begin{align}\begin{aligned}X(t) = \frac{FC}{C_{spring}} - \frac{FC}{C_{spring}} \cdot \cos\left(\sqrt{\frac{C_{spring}}{M}} \cdot t\right)\\X(50) = \frac{10}{20} - \frac{10}{20} \cdot \cos\left(\sqrt{\frac{20}{2}} \cdot 50\right) = 0.5 - 0.5 \cdot \cos\left(\sqrt{10} \cdot 50\right) \approx 0.424\end{aligned}\end{align} \]
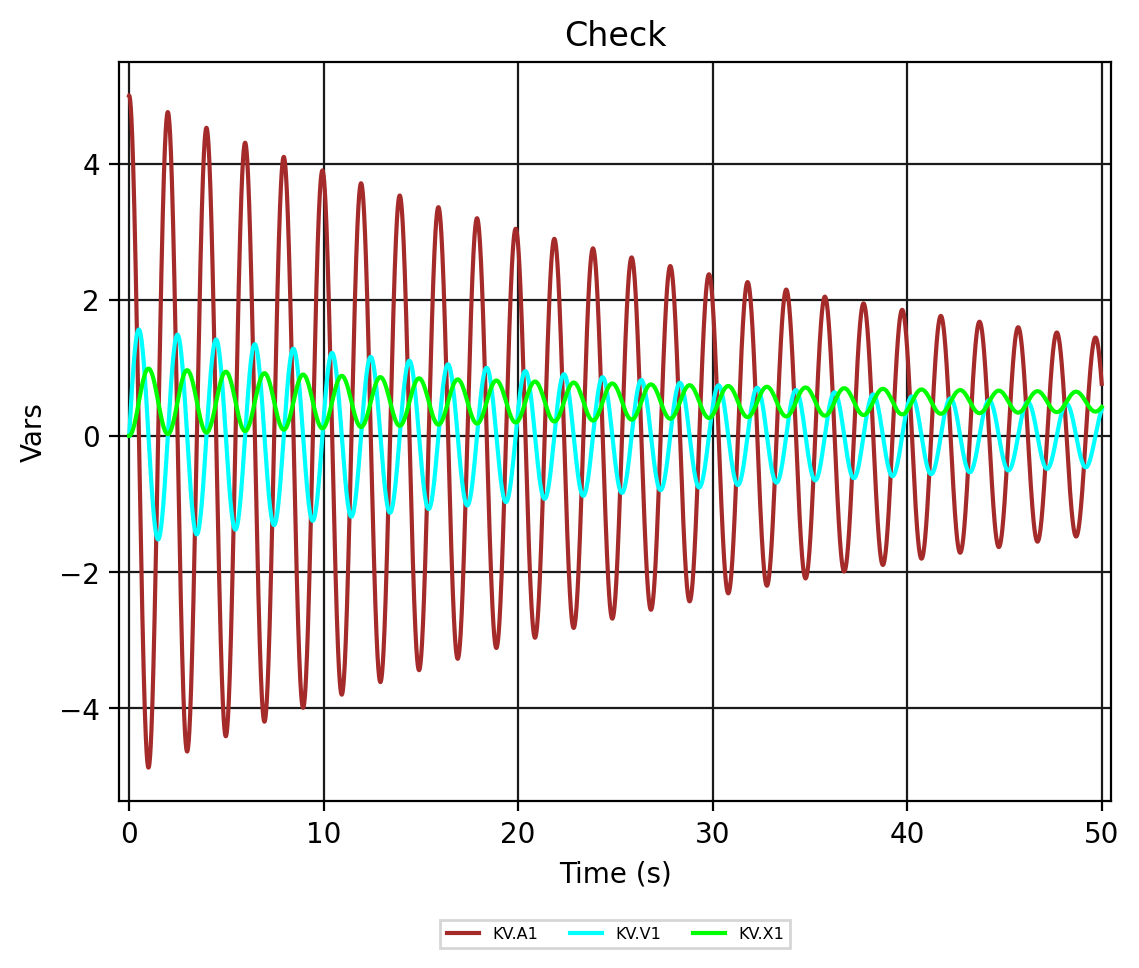
Ускорение должно изменяться косинусоидально и быть в противофазе с перемещением, постепенно стремясь к нулю из-за численного затухания схемы.
Скорость должна изменяться синусоидально и иметь максимальные значения в момент прохождения положения равновесия, постепенно затухая.
Перемещение должно совершать колебания, асимптотически стремясь к положению статического равновесия \(\frac{FC}{C_{spring}} = 0.5\)

Результат моделирования:

Графики показаний датчиков ускорения (A1), скорости (V1) и перемещения (X1) полностью соответствуют расчетным теоретическим формулам гармонического осциллятора с затуханием.

Схема теста
../../../../_images/KV.sch1.png

Рисунок 1 - Схема теста

График результата теста
../../../../_images/KV.Check.png

Рисунок 2 - KV.Check