
Модель: SF

Библиотека: base
Имя на уровне решателя: SF
Аннотация: Источник постоянной силы, электрического тока, гидравлического потока
Обозначение: 
Порты (степени свободы) компонента:
№ |
Обозначение порта |
Тип |
Наименование порта |
|---|---|---|---|
1 |
Node1 |
DOF1 |
Универсальный порт 1 положительного потока |
2 |
Node2 |
DOF1 |
Универсальный порт 2 негативного потока |
Пользовательские параметры модели:
№ |
Параметр |
Тип |
Описание |
Единица |
Значение по умолч. |
|---|---|---|---|---|---|
1 |
I |
real |
Значение физической силы, силы тока, гидравлического потока |
1.0 |
Пример использования компонента
Источник постоянной силы, электрического тока, гидравлического потока (SF)
Двухпортовый элемент динамической системы, предназначенный для формирования идеального независимого потокового воздействия постоянной величины (механической силы, электрического тока или гидравлического потока) между двумя точками подключения в цепи. Формируемый поток не зависит от разности скоростей, напряжений или давлений, а внутренние потери и демпфирование источника отсутствуют.
Начальные данные:
Пример применения элемента SF:
На схеме тело массой \(M = 2\) движется под действием источника постоянной силы SF со значением \(I = 10\).
Ускорение тела в момент времени t = 5 с:
Скорость тела в момент времени t = 5 с:
\(V_0 = 0\)
Перемещение тела в момент времени t = 5 с:
\(X_0 = 0\)
Результат моделирования: Графики показаний датчиков ускорения (A1), скорости (V1) и перемещения (X1) полностью соответствуют расчетным теоретическим формулам.
Схема теста
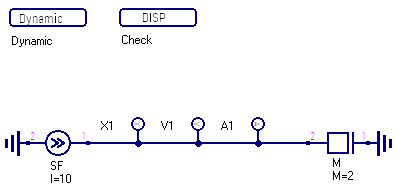
Рисунок 1 - Схема теста
График результата теста
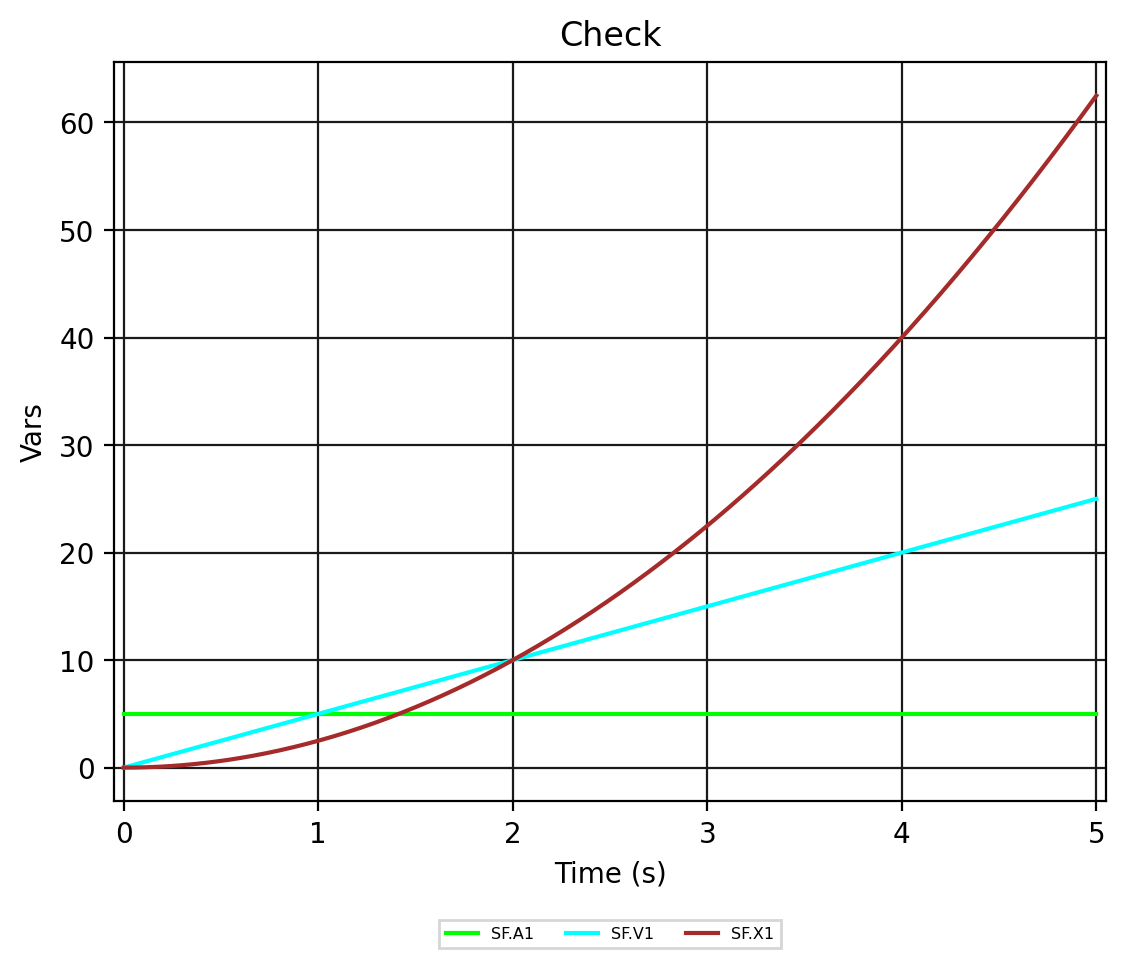
Рисунок 2 - SF.Check