
Модель: SFVO

Библиотека: base
Имя на уровне решателя: SFVO
Аннотация: Управляемый упрощенный источник постоянной силы, электрического тока, гидравлического потока
Обозначение: 
Порты (степени свободы) компонента:
№ |
Обозначение порта |
Тип |
Наименование порта |
|---|---|---|---|
1 |
Node1 |
DOF1 |
Универсальный порт 1 положительного потока |
2 |
Signal |
DOF1 |
Порт управления |
Пользовательские параметры модели:
№ |
Параметр |
Тип |
Описание |
Единица |
Значение по умолч. |
|---|---|---|---|---|---|
1 |
C |
real |
Коэффициент смещения сигнала |
0.0 |
|
2 |
K |
real |
Коэффициент пропорциональности сигнала |
1.0 |
Пример использования компонента
Управляемый упрощенный источник постоянной силы, электрического тока, гидравлического потока. (SFVO)
Однопортовый элемент динамической системы, представляющий собой идеальный управляемый источник потокового воздействия (механической силы, электрического тока или гидравлического потока). Величина воздействия динамически задается внешним управляющим сигналом и не зависит от скорости, напряжения или давления, а внутренние потери и демпфирование источника отсутствуют.
Начальные данные:
Пример применения элемента SFVO:
Ускорение тела в момент времени t = 5 с:
Скорость тела в момент времени t = 5 с:
\(V_0 = 0\)
Перемещение тела в момент времени t = 5 с:
\(X_0 = 0\)
Результат моделирования: Графики показаний датчиков ускорения (A1), скорости (V1) и перемещения (X1) полностью соответствуют расчетным теоретическим формулам.
Схема теста
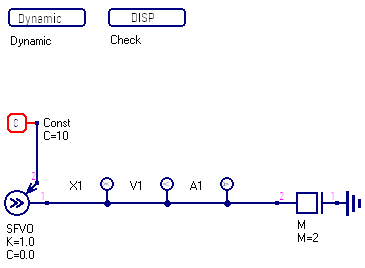
Рисунок 1 - Схема теста
График результата теста
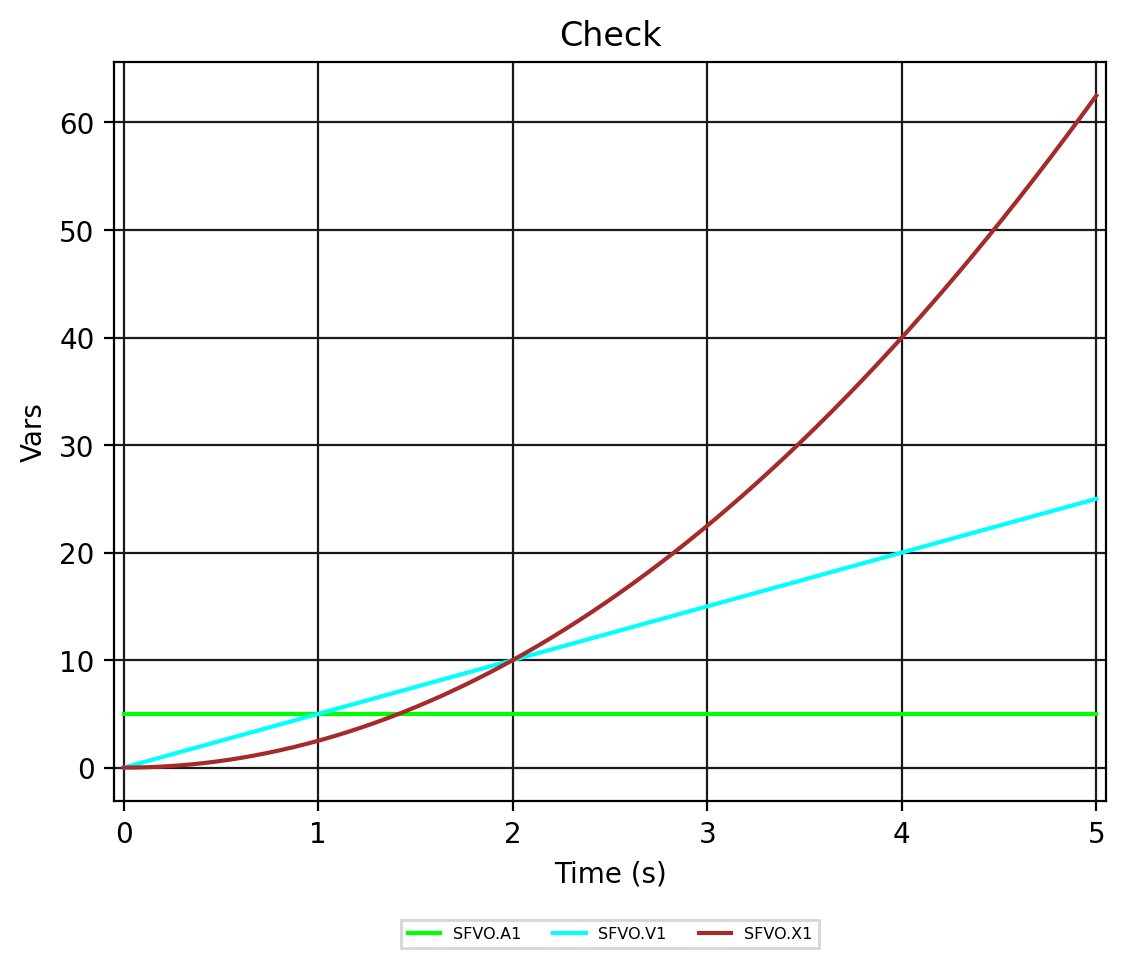
Рисунок 2 - SFVO.Check