
Объект: TPM

Библиотека: ElectricalDrive
Имя на уровне решателя: ElectricalDrive.TPM
Аннотация: Модель трехфазного двигателя
Обозначение: 
Порты (степени свободы) компонента:
№ |
Обозначение порта |
Тип |
Наименование порта |
|---|---|---|---|
1 |
Node1 |
ELECTRIC |
Узел1 |
2 |
Node2 |
ELECTRIC |
Узел2 |
3 |
Node3 |
ELECTRIC |
Узел1 |
4 |
Node4 |
ISIGNAL |
Узел2 |
5 |
Node5 |
ISIGNAL |
Узел1 |
6 |
WR |
MECH1D_R |
Узел обмотки ротора |
7 |
WS |
MECH1D_R |
Узел обмотки статора |
Пользовательские параметры модели:
№ |
Параметр |
Тип |
Описание |
Единица |
Значение по умолч. |
|---|---|---|---|---|---|
1 |
JR |
real |
Момент инерции ротора, кг·м² |
kg*m^2 |
1e-3 |
2 |
JS |
real |
Момент инерции статора, кг·м² |
kg*m^2 |
1e-2 |
3 |
LR |
real |
Индуктивность обмоток ротора, Гн |
H |
0.0255 |
4 |
LS |
real |
Индуктивность обмоток статора, Гн |
H |
0.037 |
5 |
Lm |
real |
Индуктивность намагничивания, Гн |
H |
0.8 |
6 |
N |
real |
Число пар полюсов |
1 |
|
7 |
RR |
real |
Сопротивление обмоток ротора, Ом |
ohm |
22 |
8 |
RS |
real |
Сопротивление обмоток статора, Ом |
ohm |
16.6 |
9 |
TR |
real |
Коэффициент трения в подшипниках |
1e-3 |
|
10 |
WR0 |
real |
Начальная угловая скорость вращения ротора |
rad/s |
0 |
11 |
WS0 |
real |
Начальная угловая скорость вращения статора |
rad/s |
0 |
Расчетные и измеряемые величины:
№ |
Параметр |
Описание |
Единица |
|---|---|---|---|
1 |
V_Voltage1 |
Электрический потенциал на порте ; |
V |
2 |
S_ElectricCurrent1 |
Электрический ток на порте ; |
A |
3 |
V_Voltage2 |
Электрический потенциал на порте ; |
V |
4 |
S_ElectricCurrent2 |
Электрический ток на порте ; |
A |
5 |
V_Voltage3 |
Электрический потенциал на порте ; |
V |
6 |
S_ElectricCurrent3 |
Электрический ток на порте ; |
A |
7 |
V_port4 |
Значение сигнала на порте (V) |
|
8 |
X_port4 |
Значение интегральной функции от сигнала на порте (X) |
|
9 |
A_port4 |
Значение производной функции от сигнала на порте (A) |
|
10 |
V_port5 |
Значение сигнала на порте (V) |
|
11 |
X_port5 |
Значение интегральной функции от сигнала на порте (X) |
|
12 |
A_port5 |
Значение производной функции от сигнала на порте (A) |
|
13 |
V_AngularSpeed6 |
Угловая скорость на порте ; |
rad/s |
14 |
A_AngularAcceleration6 |
Угловое ускорение на порте ; |
rad/s**2 |
15 |
X_AngularMotion6 |
Угловое перемещение ; |
rad |
16 |
S_Torque6 |
Крутящий момент на порте ; |
N*m |
17 |
V_AngularSpeed7 |
Угловая скорость на порте ; |
rad/s |
18 |
A_AngularAcceleration7 |
Угловое ускорение на порте ; |
rad/s**2 |
19 |
X_AngularMotion7 |
Угловое перемещение ; |
rad |
20 |
S_Torque7 |
Крутящий момент на порте ; |
N*m |
Пример использования компонента
Модель трехфазного асинхронного двигателя (TPM)
Компонент TPM (модуль ElectricalDrive) реализует модель трехфазного асинхронного двигателя. Компонент учитывает электрические параметры схемы замещения (сопротивления и индуктивности статора и ротора, индуктивность намагничивания), а также механические параметры (моменты инерции статора и ротора, коэффициент трения, начальные скорости). Применяется в системах управления электроприводами для моделирования динамики электромеханических переходных процессов.
Проверка работы модели асинхронного двигателя при подаче трехфазного синусоидального напряжения.
Начальные данные:
Схема тестирования:
На обмотки статора двигателя TPM1 подаются трехфазные синусоидальные напряжения от источников A1, B1 и C1. Входы direct1 и quadrature1 задают нулевые начальные условия. Выходные сигналы, характеризующие скорости (V1 и V2), регистрируются на осциллографе Check. Напряжение контролируется датчиком VN.
Результат:
На графике Check показаны выходные сигналы TPM.V2 (динамический отклик) и TPM.V1 (постоянный сигнал).
В начальный момент времени (t = 0) оба сигнала равны нулю. На интервале от 0.1 до 0.3 с сигнал V2 демонстрирует затухающий колебательный процесс с максимальной амплитудой около 6 единиц в момент t ≈ 0.25 с. После 0.3 с колебания быстро затухают, и к моменту t = 0.5 с сигнал V2 стабилизируется вблизи нуля. Сигнал V1 на протяжении всего времени моделирования остается равным нулю.
Такое поведение характерно для переходного процесса пуска или наброса нагрузки асинхронного двигателя (колебания электромагнитного момента или скорости ротора при разгоне). Модель корректно воспроизводит электромеханические переходные процессы и устойчиво выходит на установившийся режим.
Схема теста
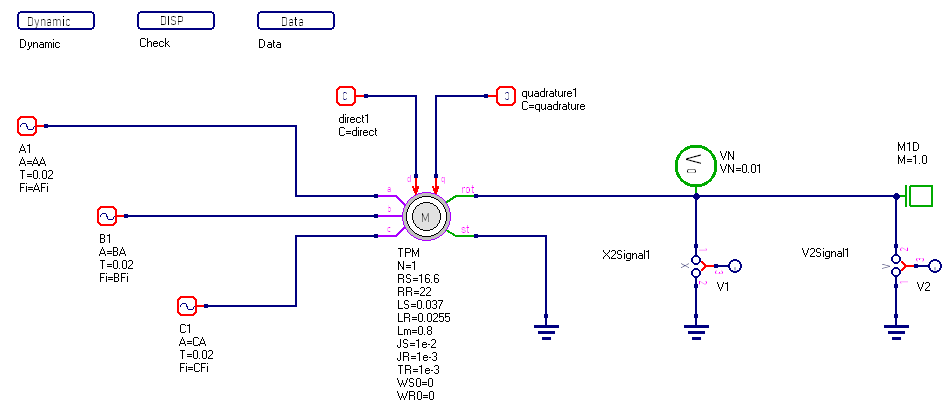
Рисунок 1 - Схема теста
График результата теста
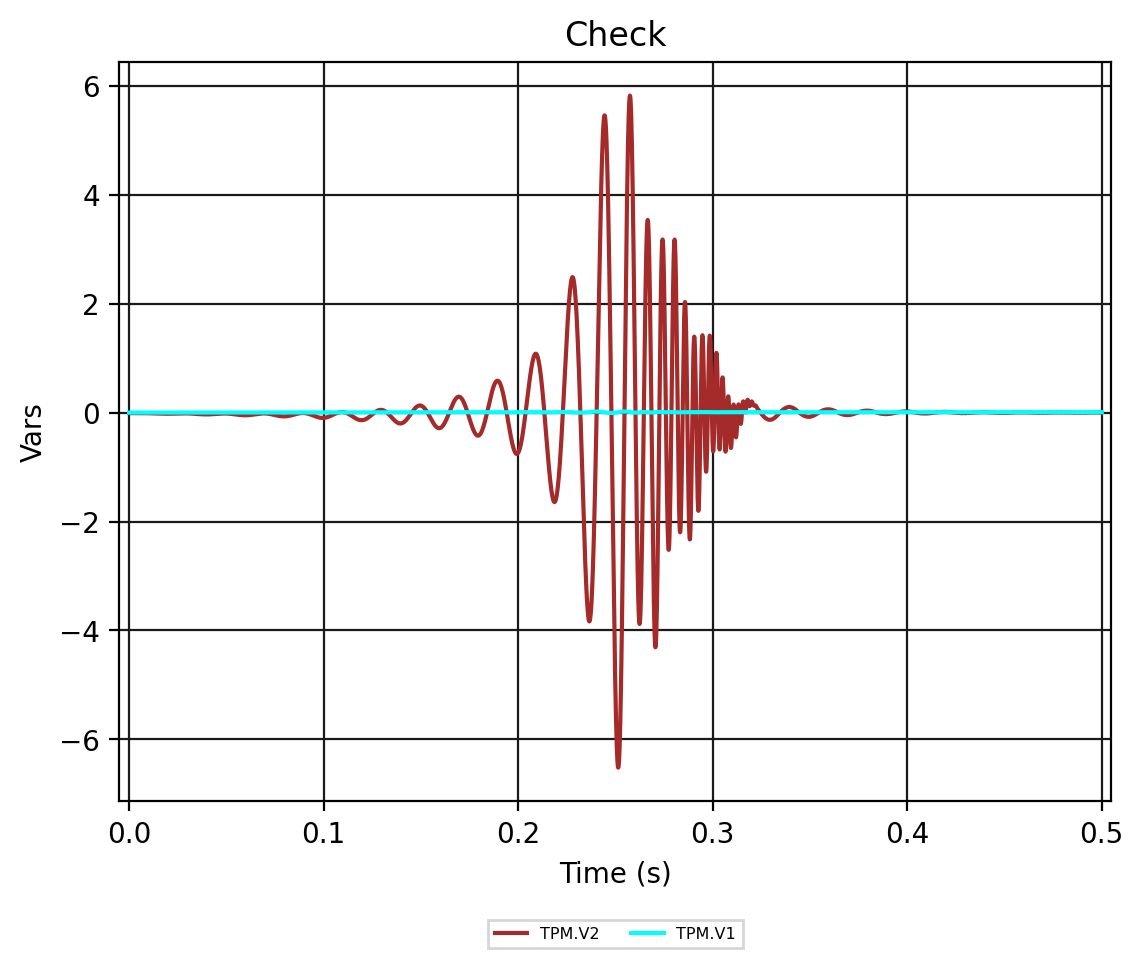
Рисунок 2 - TPM.Check (выходные сигналы V1 и V2)