
Объект: SRM

Библиотека: ElectricalDrive
Имя на уровне решателя: ElectricalDrive.SRM
Аннотация: Модель синхронного реактивного двигателя
Обозначение: 
Порты (степени свободы) компонента:
№ |
Обозначение порта |
Тип |
Наименование порта |
|---|---|---|---|
1 |
Node1 |
ELECTRIC |
Узел1 |
2 |
Node2 |
ELECTRIC |
Узел2 |
3 |
Node3 |
ELECTRIC |
Узел1 |
4 |
WR |
MECH1D_R |
Узел обмотки ротора |
5 |
WS |
MECH1D_R |
Узел обмотки статора |
Пользовательские параметры модели:
№ |
Параметр |
Тип |
Описание |
Единица |
Значение по умолч. |
|---|---|---|---|---|---|
1 |
JR |
real |
Момент инерции ротора (JR) |
kg*m^2 |
1e-3 |
2 |
JS |
real |
Момент инерции статора (JS) |
kg*m^2 |
1e-2 |
3 |
Ld |
real |
Индуктивность обмотки статора по оси d, Гн |
H |
0.037 |
4 |
Lq |
real |
Индуктивность обмотки статора по оси q, Гн |
H |
0.037 |
5 |
N |
real |
Число пар полюсов |
1 |
|
6 |
RS |
real |
Сопротивление обмоток статора, Ом |
ohm |
16.6 |
7 |
TR |
real |
Коэффициент трения в подшипниках |
1e-3 |
|
8 |
WR0 |
real |
Начальная угловая скорость вращения ротора |
rad/s |
0 |
9 |
WS0 |
real |
Начальная угловая скорость вращения статора |
rad/s |
0 |
Расчетные и измеряемые величины:
№ |
Параметр |
Описание |
Единица |
|---|---|---|---|
1 |
V_Voltage1 |
Электрический потенциал на порте ; |
V |
2 |
S_ElectricCurrent1 |
Электрический ток на порте ; |
A |
3 |
V_Voltage2 |
Электрический потенциал на порте ; |
V |
4 |
S_ElectricCurrent2 |
Электрический ток на порте ; |
A |
5 |
V_Voltage3 |
Электрический потенциал на порте ; |
V |
6 |
S_ElectricCurrent3 |
Электрический ток на порте ; |
A |
7 |
V_AngularSpeed4 |
Угловая скорость на порте ; |
rad/s |
8 |
A_AngularAcceleration4 |
Угловое ускорение на порте ; |
rad/s**2 |
9 |
X_AngularMotion4 |
Угловое перемещение ; |
rad |
10 |
S_Torque4 |
Крутящий момент на порте ; |
N*m |
11 |
V_AngularSpeed5 |
Угловая скорость на порте ; |
rad/s |
12 |
A_AngularAcceleration5 |
Угловое ускорение на порте ; |
rad/s**2 |
13 |
X_AngularMotion5 |
Угловое перемещение ; |
rad |
14 |
S_Torque5 |
Крутящий момент на порте ; |
N*m |
Пример использования компонента
Модель синхронного реактивного двигателя (SRM)
Компонент SRM (модуль ElectricalDrive) реализует модель синхронного реактивного двигателя. Компонент учитывает электрические параметры (сопротивление обмотки статора, индуктивности по осям d и q), а также механические параметры (моменты инерции статора и ротора, коэффициент трения, начальные скорости). Применяется в системах управления электроприводами для моделирования динамики высокоэффективных реактивных машин.
Проверка работы модели синхронного реактивного двигателя при подаче трехфазного синусоидального напряжения.
Начальные данные:
Схема тестирования:
На обмотки статора двигателя SRM1 (порты a, b, c) подаются трехфазные синусоидальные напряжения от источников A, B и C. Ротор двигателя (порт rot) соединен с инерционной массой M1D (M=1.0). Выходные сигналы, характеризующие динамику системы, регистрируются на осциллографе Check как V1 и V2.
Результат:
На графике Check показаны выходные сигналы SRM.V2 и SRM.V1.
Сигнал SRM.V2 (постоянная составляющая или смещение) принимает фиксированное значение –0.010 на протяжении всего времени моделирования. Сигнал SRM.V1 (переменная состояния, например, угол поворота ротора) линейно возрастает от 0.0 в начальный момент времени до примерно 0.0048 к моменту t = 0.5 с.
Линейный характер изменения сигнала V1 свидетельствует о равномерном вращении ротора (постоянной угловой скорости) при данных параметрах и входном воздействии. Модель корректно воспроизводит установившийся режим работы синхронного реактивного двигателя.
Схема теста
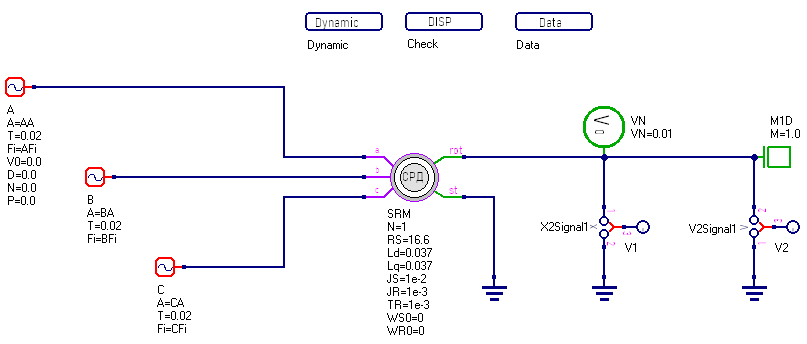
Рисунок 1 - Схема теста
График результата теста
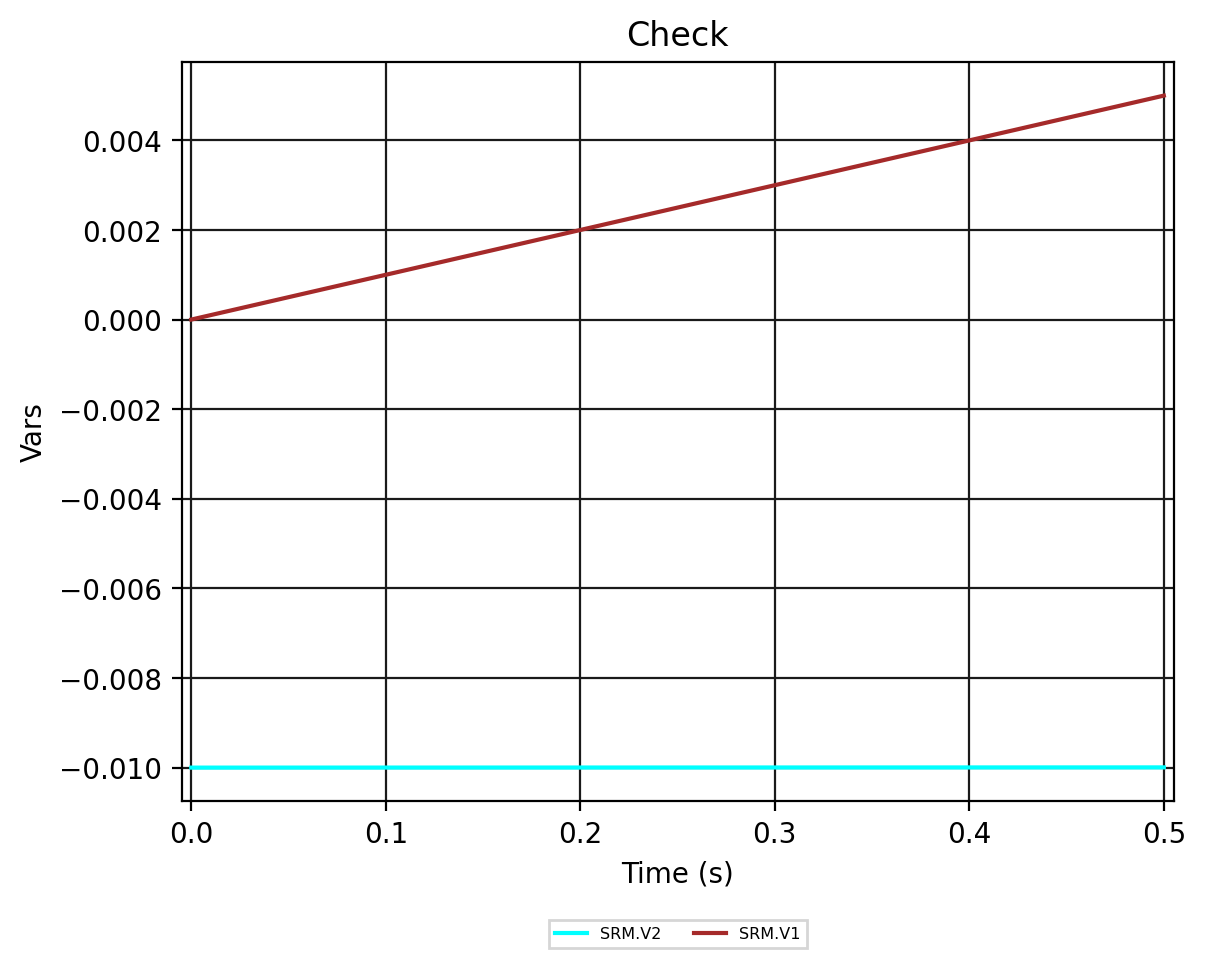
Рисунок 2 - SRM.Check (выходные сигналы V1 и V2)