
Объект: TPAM

Библиотека: ElectricalDrive
Имя на уровне решателя: ElectricalDrive.TPAM
Аннотация: Модель трехфазного асинхронного двигателя
Обозначение: 
Порты (степени свободы) компонента:
№ |
Обозначение порта |
Тип |
Наименование порта |
|---|---|---|---|
1 |
IN1 |
ELECTRIC |
Входной узел 1 |
2 |
IN2 |
ELECTRIC |
Входной узел 2 |
3 |
IN3 |
ELECTRIC |
Входной узел 3 |
4 |
WR |
MECH1D_R |
Узел обмотки ротора |
5 |
WS |
MECH1D_R |
Узел обмотки статора |
Пользовательские параметры модели:
№ |
Параметр |
Тип |
Описание |
Единица |
Значение по умолч. |
|---|---|---|---|---|---|
1 |
JR |
real |
Момент инерции ротора (JR) |
kg*m^2 |
1e-3 |
2 |
JS |
real |
Момент инерции статора (JS) |
kg*m^2 |
1e-2 |
3 |
LR |
real |
Индуктивность обмоток ротора, Гн |
H |
0.0255 |
4 |
LS |
real |
Индуктивность обмоток статора, Гн |
H |
0.037 |
5 |
Lm |
real |
Индуктивность намагничивания, Гн |
H |
0.8 |
6 |
N |
real |
Число пар полюсов |
1 |
|
7 |
RR |
real |
Сопротивление обмоток ротора, Ом |
ohm |
22 |
8 |
RS |
real |
Сопротивление обмоток статора, Ом |
ohm |
16.6 |
9 |
TR |
real |
Коэффициент трения в подшипниках |
N*m*s/rad |
1e-3 |
10 |
WR0 |
real |
Начальная угловая скорость вращения ротора |
rad/s |
0 |
11 |
WS0 |
real |
Начальная угловая скорость вращения статора |
rad/s |
0 |
Расчетные и измеряемые величины:
№ |
Параметр |
Описание |
Единица |
|---|---|---|---|
1 |
V_Voltage1 |
Электрический потенциал на порте ; |
V |
2 |
S_ElectricCurrent1 |
Электрический ток на порте ; |
A |
3 |
V_Voltage2 |
Электрический потенциал на порте ; |
V |
4 |
S_ElectricCurrent2 |
Электрический ток на порте ; |
A |
5 |
V_Voltage3 |
Электрический потенциал на порте ; |
V |
6 |
S_ElectricCurrent3 |
Электрический ток на порте ; |
A |
7 |
V_AngularSpeed4 |
Угловая скорость на порте ; |
rad/s |
8 |
A_AngularAcceleration4 |
Угловое ускорение на порте ; |
rad/s**2 |
9 |
X_AngularMotion4 |
Угловое перемещение ; |
rad |
10 |
S_Torque4 |
Крутящий момент на порте ; |
N*m |
11 |
V_AngularSpeed5 |
Угловая скорость на порте ; |
rad/s |
12 |
A_AngularAcceleration5 |
Угловое ускорение на порте ; |
rad/s**2 |
13 |
X_AngularMotion5 |
Угловое перемещение ; |
rad |
14 |
S_Torque5 |
Крутящий момент на порте ; |
N*m |
Пример использования компонента
Модель трехфазного асинхронного двигателя (TPAM)
Компонент TPAM (модуль ElectricalDrive) реализует модель трехфазного асинхронного двигателя. Компонент учитывает электрические параметры схемы замещения (сопротивления и индуктивности статора и ротора, индуктивность намагничивания), а также механические параметры (моменты инерции статора и ротора, коэффициент трения, начальные скорости). Применяется в системах управления электроприводами для моделирования динамики электромеханических переходных процессов.
Проверка работы модели асинхронного двигателя при подаче трехфазного синусоидального напряжения.
Начальные данные:
Схема тестирования:
На обмотки статора двигателя TPAM1 (порты a, b, c) подаются трехфазные синусоидальные напряжения от источников A1, B1 и C1. Выходные сигналы, характеризующие динамику системы, регистрируются на осциллографе Check как V1 и V2. Данные также передаются в блок Data.
Результат:
На графике Check показаны выходные сигналы TPAM.V2 (динамический отклик) и TPAM.V1 (постоянный сигнал).
В начальный момент времени (t = 0) оба сигнала равны нулю. Начиная с t ≈ 0.02 с, сигнал V2 демонстрирует затухающий колебательный процесс. Амплитуда колебаний достигает максимума примерно в 130 единиц в момент t ≈ 0.11 с, после чего происходит быстрое затухание. К моменту t = 0.25 с сигнал V2 стабилизируется вблизи нуля. Сигнал V1 на протяжении всего времени моделирования остается равным нулю.
Такое поведение характерно для электромеханического переходного процесса (например, пуска или наброса нагрузки) асинхронного двигателя с малым моментом инерции ротора. Модель корректно воспроизводит высокочастотные колебания и их затухание, устойчиво выходя на установившийся режим.
Схема теста
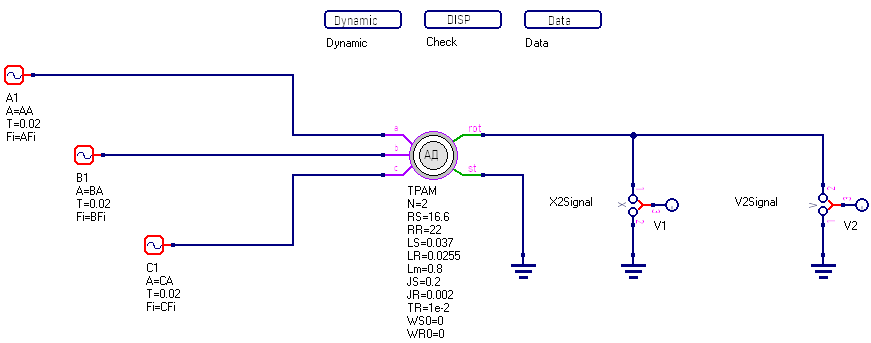
Рисунок 1 - Схема теста
График результата теста
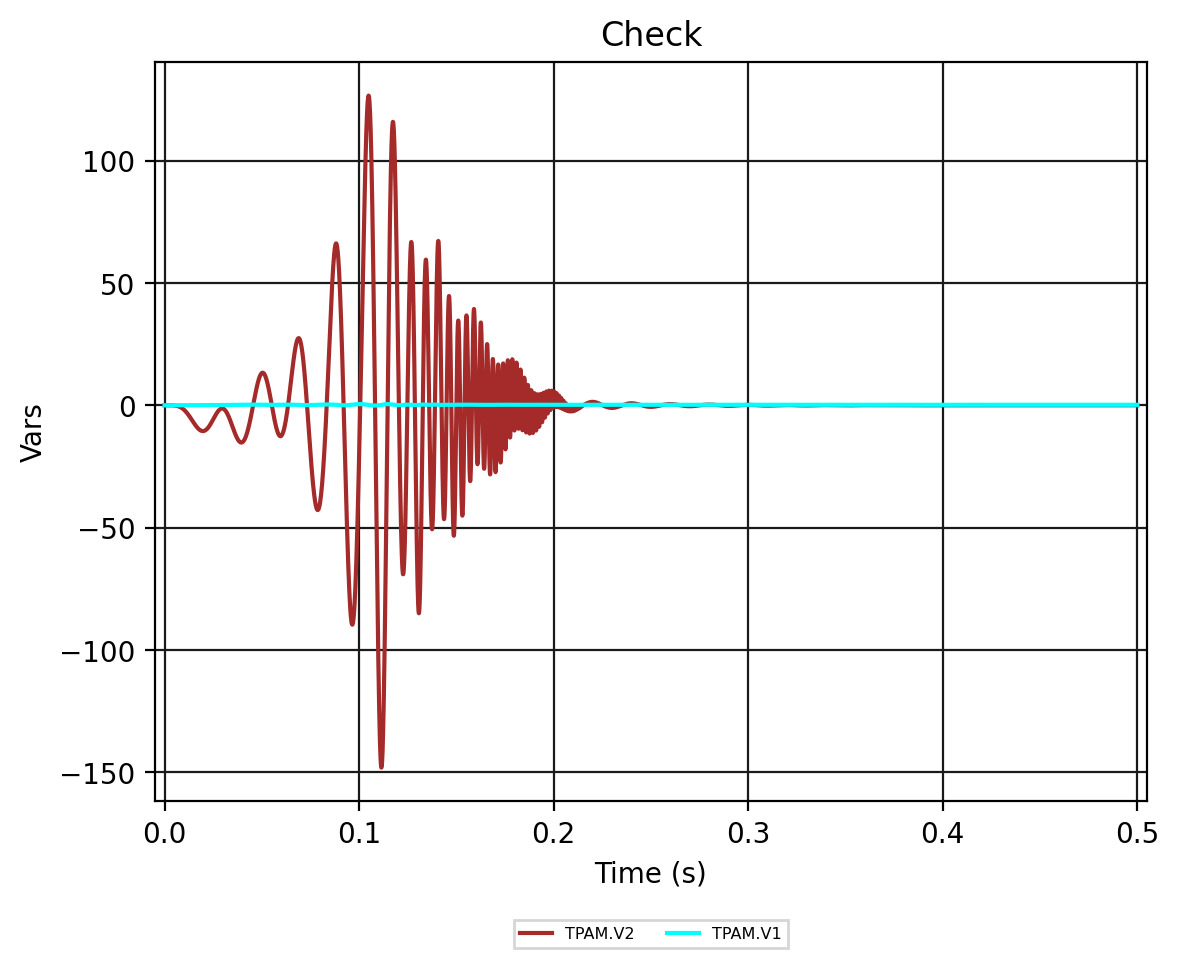
Рисунок 2 - TPAM.Check (выходные сигналы V1 и V2)