
Объект: PID

Библиотека: Signals
Имя на уровне решателя: Signals.PID
Аннотация: Модель PID регулятора
Обозначение: 
Порты (степени свободы) компонента:
№ |
Обозначение порта |
Тип |
Наименование порта |
|---|---|---|---|
1 |
Port1 |
ISIGNAL |
Сигнальный входной порт |
2 |
Port2 |
OSIGNAL |
Сигнальный выходной порт |
Пользовательские параметры модели:
№ |
Параметр |
Тип |
Описание |
Единица |
Значение по умолч. |
|---|---|---|---|---|---|
1 |
Kd |
real |
Коэффициент дифференцирования сигнала |
1 |
|
2 |
Ki |
real |
Коэффициент усиления интеграла сигнала |
1 |
|
3 |
Kp |
real |
Коэффициент линейного усиления |
1 |
Расчетные и измеряемые величины:
№ |
Параметр |
Описание |
Единица |
|---|---|---|---|
1 |
V_port1 |
Значение сигнала на порте (V) |
|
2 |
X_port1 |
Значение интегральной функции от сигнала на порте (X) |
|
3 |
A_port1 |
Значение производной функции от сигнала на порте (A) |
|
4 |
V_port2 |
Значение сигнала на порте (V) |
|
5 |
X_port2 |
Значение интегральной функции от сигнала на порте (X) |
|
6 |
A_port2 |
Значение производной функции от сигнала на порте (A) |
Пример использования компонента
Модель PID регулятора (PID)
PID регулятор — это механизм обратной связи, который автоматически подбирает управляющее воздействие, чтобы удерживать параметр на заданном уровне. Он делает это на основе трех простых критериев: Kp, Ki, Kd. Складывая эти три составляющие, регулятор точно и стабильно возвращает систему к нужному значению, компенсируя возмущения. Датчик S_out фиксирует значение выходного сигнала.
Начальные данные:
Схема теста
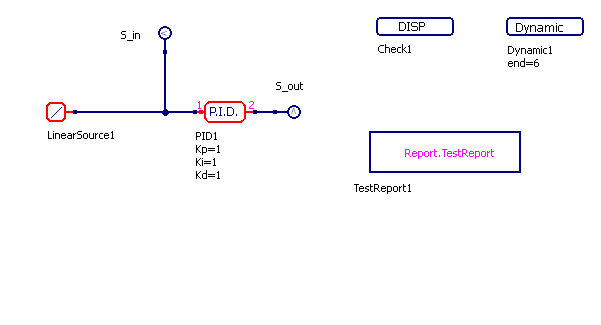
Рисунок 1 - Схема теста
График результата теста
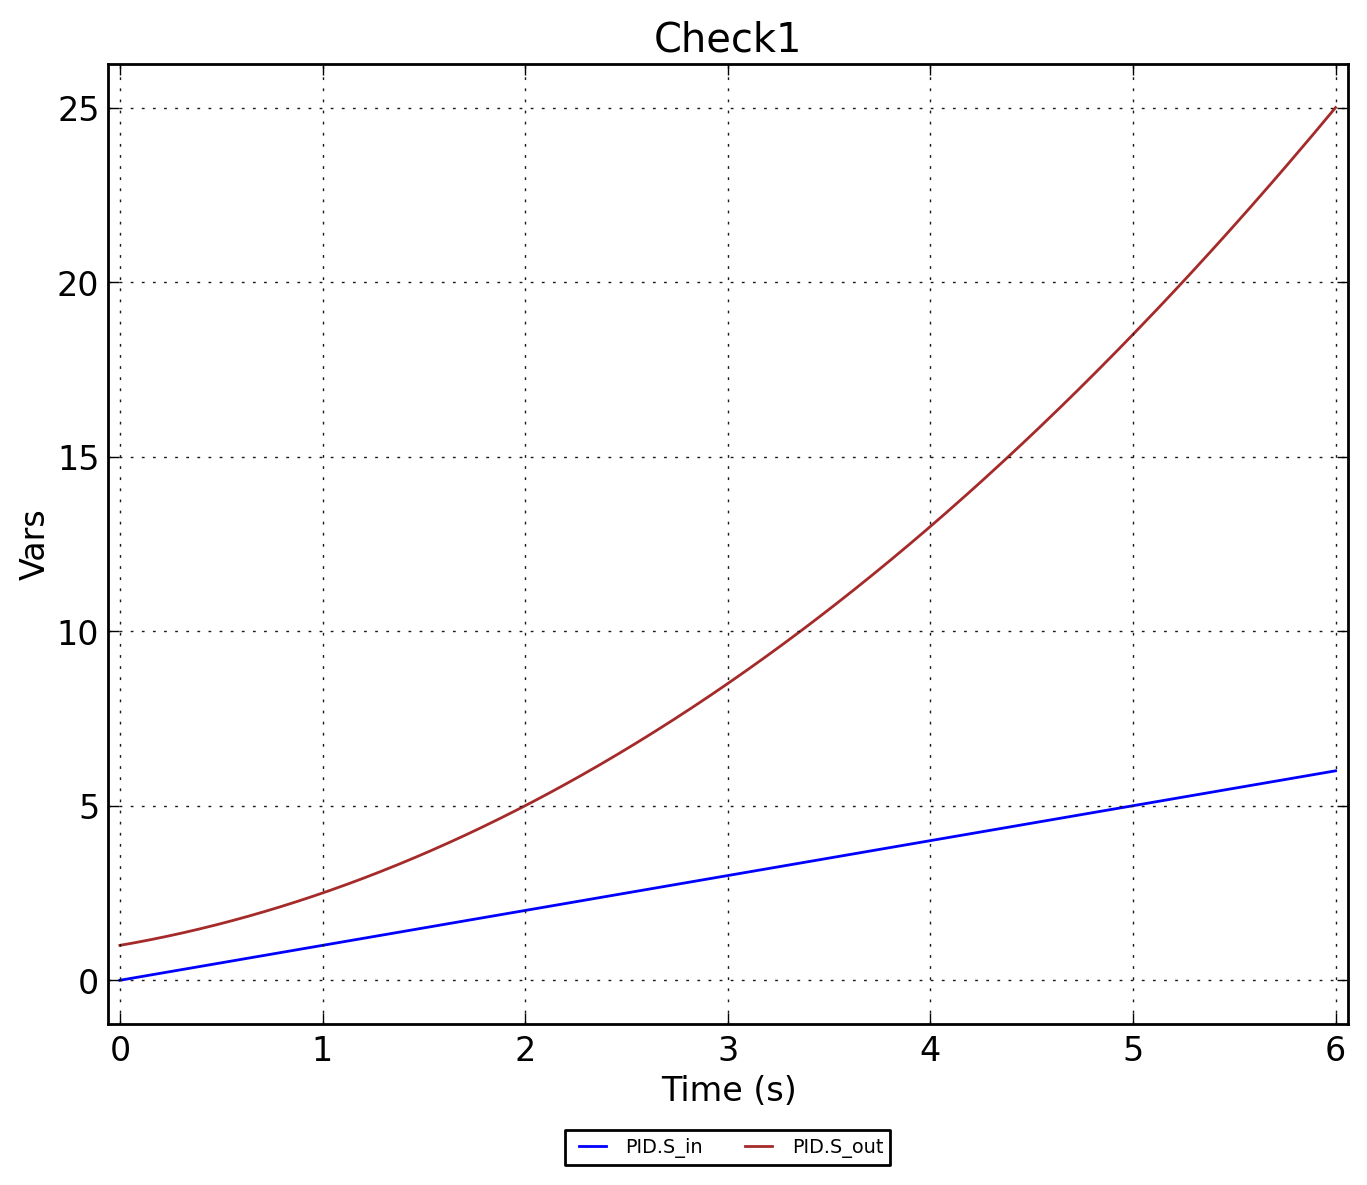
Рисунок 2 - PID.Check