
Объект: V3dXYZ

Библиотека: Mechanics3D
Имя на уровне решателя: Mechanics3D.V3dXYZ
Аннотация: Источник 3D скорости
Обозначение: 
Порты (степени свободы) компонента:
№ |
Обозначение порта |
Тип |
Наименование порта |
|---|---|---|---|
1 |
SignalX |
ISIGNAL |
1D управляющий порт, скорость в направлении Ох |
2 |
SignalY |
ISIGNAL |
1D управляющий порт, скорость в направлении Оy |
3 |
SignalZ |
ISIGNAL |
1D управляющий порт, скорость в направлении Оz |
4 |
Port4 |
XYZ |
3D механический порт 4, движение точки A |
Пользовательские параметры модели:
№ |
Параметр |
Тип |
Описание |
Единица |
Значение по умолч. |
|---|---|---|---|---|---|
1 |
C |
Коэффициент смещения сигнала по Ox, Oy, Oz, м/c |
m/s |
[0.0, 0.0,0.0] |
|
2 |
K |
Коэффициент пропорциональности сигнала по Ox, Oy, Oz, м/c |
m/s |
[1.0, 1.0, 1.0] |
|
3 |
Mu |
Внутренняя вязкость элемента |
1e9 |
Расчетные и измеряемые величины:
№ |
Параметр |
Описание |
Единица |
|---|---|---|---|
1 |
V_port1 |
Значение сигнала на порте (V) |
|
2 |
X_port1 |
Значение интегральной функции от сигнала на порте (X) |
|
3 |
A_port1 |
Значение производной функции от сигнала на порте (A) |
|
4 |
V_port2 |
Значение сигнала на порте (V) |
|
5 |
X_port2 |
Значение интегральной функции от сигнала на порте (X) |
|
6 |
A_port2 |
Значение производной функции от сигнала на порте (A) |
|
7 |
V_port3 |
Значение сигнала на порте (V) |
|
8 |
X_port3 |
Значение интегральной функции от сигнала на порте (X) |
|
9 |
A_port3 |
Значение производной функции от сигнала на порте (A) |
Пример использования компонента
Модель источника 3D скорости (V3dXYZ)
Объект V3dXYZ — источник 3D скорости. Элемент предназначен для формирования вектора скорости в трёхмерном декартовом пространстве (по осям Ox, Oy, Oz) на основе входных управляющих сигналов. Компонент позволяет моделировать пространственное движение материальной точки с заданными кинематическими характеристиками, задавая законы изменения скорости. Используется в механических системах, робототехнике и системах управления для симуляции динамики твердого тела, интеграции уравнений движения и тестирования алгоритмов стабилизации.
Проверка значений компонент Ax, Ay, Az ускорения при подаче линейно изменяющихся компонент скорости.
Начальные данные:
Схема тестирования:
На входы компонента V3dXYZ1 подаются линейно изменяющиеся сигналы, формируемые внешними источниками (на схеме условно показаны как Const1, Const2, Const3). На выходе компонента формируется вектор пространственной скорости. Далее этот вектор подаётся на универсальный разветвитель UNVRS, который распределяет сигналы по датчикам перемещения, линейной и угловой скорости. Результаты выводятся на осциллографы DISP1 (перемещения) и DISP2 (угловые скорости).
Результат:
Коэффициенты наклона графиков функций в подаваемых на порты линейно-изменяющихся сигналах совпадают с регистрируемыми значениями ускорений, которые снимаются разветвителем. На графике DISP1 представлены временные зависимости перемещений UNVRS_01.Sx, UNVRS_01.Sy, UNVRS_01.Sz. Кривая Sx плавно возрастает до 0.1, кривые Sy и Sz остаются вблизи нуля. На графике DISP2 представлены временные зависимости угловых скоростей UNVRS_01.Vrx, UNVRS_01.Vry, UNVRS_01.Vrz. Кривая Vrz изменяется от -0.05 до 0, что соответствует затухающему процессу. Полученные результаты подтверждают корректность работы модели V3dXYZ при интегрировании линейно изменяющихся скоростей и вычислении ускорений.
Формула для расчёта ускорения:
где: \(a_i\) — ускорение по оси i, \(V_i\) — скорость по оси i.
При линейном изменении скорости \(V_i(t) = V_{0i} + k_i t\) ускорение \(a_i = k_i\) (коэффициент наклона).
Схема теста
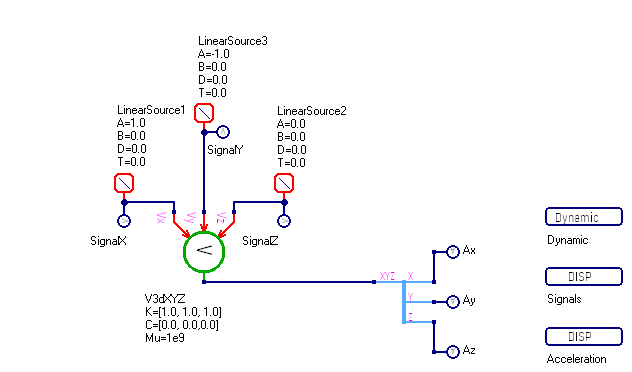
Рисунок 1 - Схема теста
Графики результатов теста
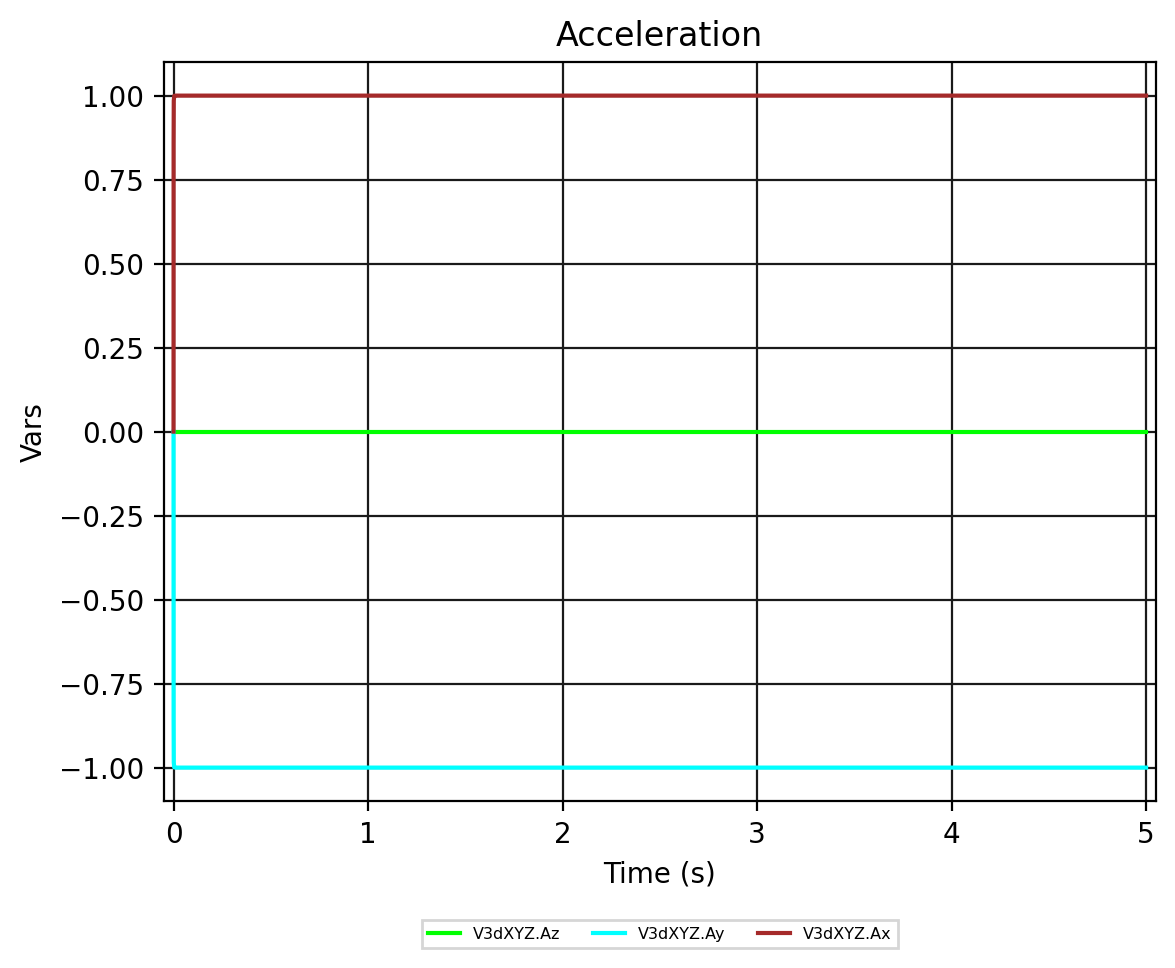
Рисунок 2 - Acceleration
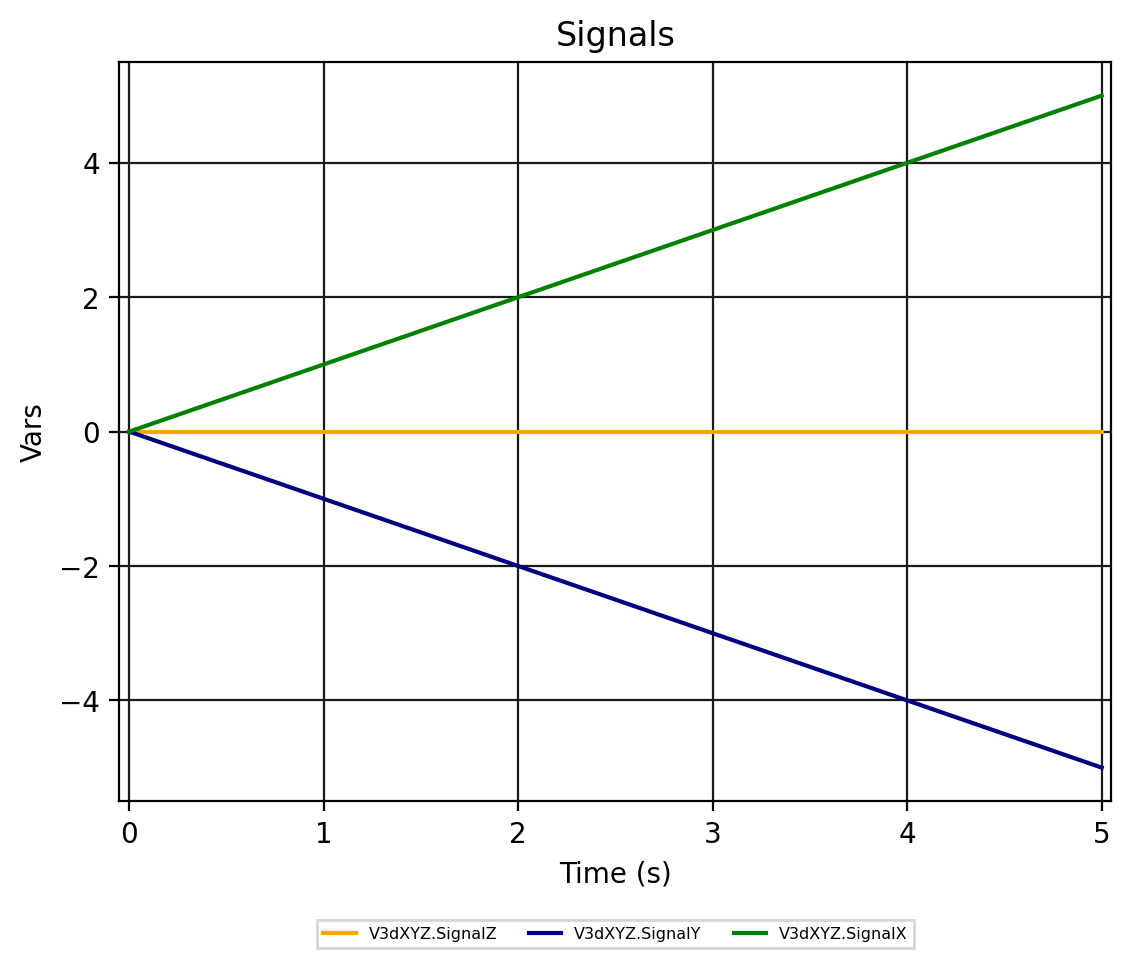
Рисунок 3 - Signals